मराठी
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
उच्च अचूक वर्कहोल्डिंगसाठी विश्वसनीय UPC झिरो पॉइंट पोझिशनिंग मालिका निर्माता
UPC झिरो पॉइंट पोझिशनिंग सीरीजचे औद्योगिक OEM आणि ODM पुरवठादार म्हणून,JWGRIPसंरचनात्मक पुनरावृत्ती, यांत्रिक प्रमाणीकरण आणि रोबोट-जुळणाऱ्या पॅलेट्स, चुंबकीय लोकेटिंग बेस आणि यांत्रिक कनेक्टिंग आर्म्ससाठी वस्तुमान उत्पादन करते. हा रोबोट-कंपॅटिबल लोकेटिंग हार्डवेअर सूट त्यांच्या विद्यमान CNC मशीन बेसची दुरुस्ती न करता रोबोटिक सामग्री हाताळण्याची क्षमता वाढवण्याचा हेतू असलेल्या उत्पादकांसाठी तयार करण्यात आला आहे. या हार्डवेअर पोर्टफोलिओच्या सोबत, सुसंगत टूलींग परिणाम मिळू शकतातझिरो पॉइंट पॅलेट मालिकाआणि झिरो पॉइंट क्लॅम्पिंग चक मालिका, संपूर्ण दुकान-मजल्यावर संकरित मॅन्युअल-ऑटोमॅटिक लोकेटिंग वर्कफ्लो तयार करते. अखंड क्रॉस-सिरीज इंटरऑपरेबिलिटीची हमी देण्यासाठी सर्व मुख्य वीण परिमाणे युनिफाइड इंटरफेस मानकांचे काटेकोरपणे पालन करतात.
ऍप्लिकेशन बॉटलनेक
अनेक पारंपारिक शून्य-बिंदू हार्डवेअर संच पूर्णपणे मॅन्युअल लोडिंग आणि अनलोडिंग ऑपरेशन्ससाठी विकसित केले जातात. जेव्हा कारखाने मानवरहित उत्पादनासाठी रोबोट शस्त्रे जोडतात, तेव्हा त्यांना त्वरीत व्यावहारिक अडथळे येतात. मानक पॅलेट्समध्ये समर्पित यांत्रिक ग्रॅबिंग वैशिष्ट्यांचा अभाव आहे, सामान्य चक रोबोट-वितरित पॅलेट्स स्थिरपणे प्राप्त करू शकत नाहीत आणि ऑपरेटरना जुने हार्डवेअर रोबोटिक स्टेशन्ससाठी योग्य बनवण्यासाठी अतिरिक्त बदल करण्याच्या कामाचा सामना करावा लागतो.
तुम्हाला एकाच मशीन स्टेशनवर मॅन्युअल ऑपरेशन आणि रोबोटिक हाताळणी दरम्यान लवचिकपणे स्विच करायचे असल्यास? अनेक प्रारंभिक ऑटोमेशन सोल्यूशन्स कार्यशाळांना कायमस्वरूपी एक मोड निवडण्यास भाग पाडतात. एकतर तुम्ही पूर्णपणे स्वयंचलित चालता आणि द्रुत मॅन्युअल हस्तक्षेप गमावता किंवा तुम्ही मॅन्युअल लोडिंगला चिकटून राहता आणि लाइट-आउट उत्पादन क्षमता सोडून देता.
सध्याच्या मशीनवर रोबोट्स रीट्रोफिटिंग करताना तुम्ही महागडे फुल-स्केल हार्डवेअर रिप्लेसमेंट कसे टाळता? सर्व पॅलेट्स आणि चक्सच्या संपूर्ण बदलीमुळे मोठ्या प्रमाणात भांडवली कचरा निर्माण होतो. बरेच उत्पादन व्यवस्थापक मॉड्यूलर ॲड-ऑन हार्डवेअर शोधत आहेत जे त्यांच्या सध्याच्या शून्य-बिंदू पायाभूत सुविधांसह एकत्र राहू शकतात. नेमके तिथेच ही मालिका मूर्त व्यावहारिक मूल्य देते
मॉड्यूलर टूलिंग घटक
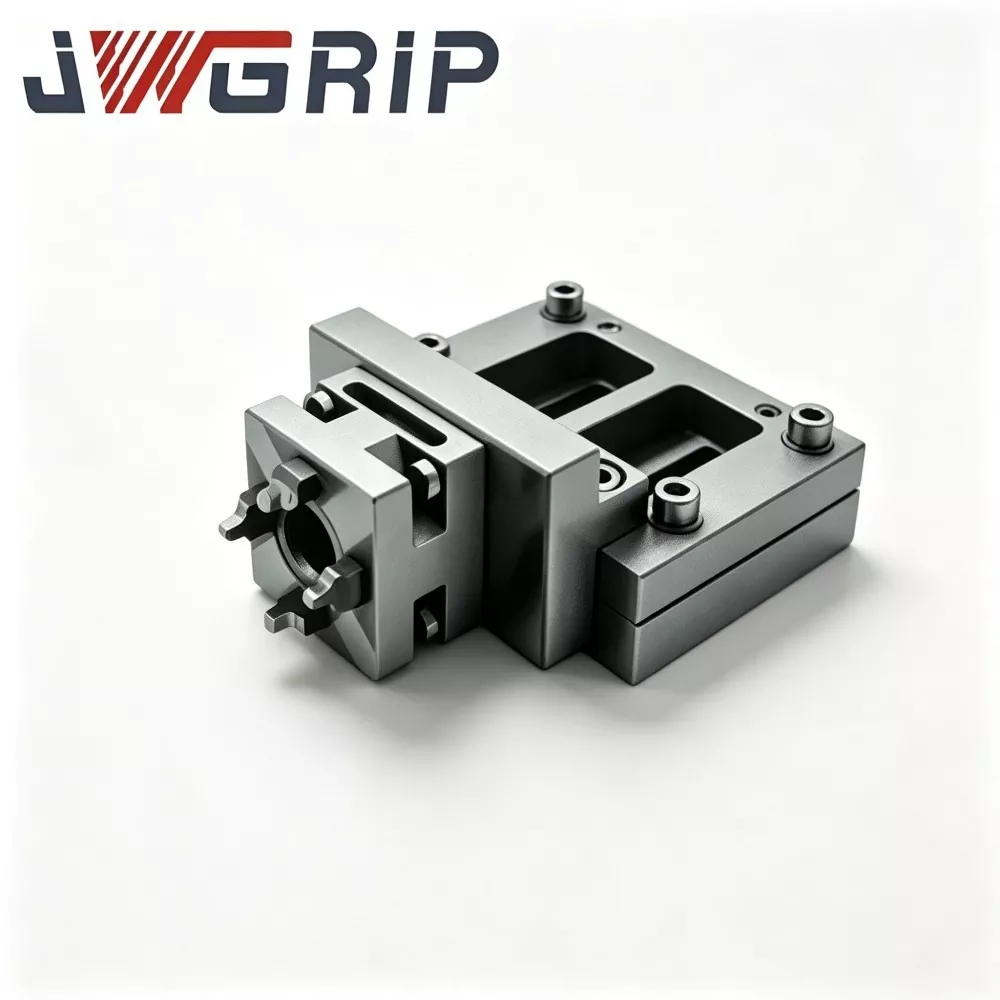
पॉवर चकसह यूपीसी झिरो पॉइंट पॅलेट: हे एकात्मिक पॅलेट युनिट अंगभूत शक्तिशाली क्लॅम्पिंग घटक एम्बेड करते. थेट रोबोट ग्रासिंग आणि प्लेसमेंटसाठी डिझाइन केलेले, ते अतिरिक्त इंटरमीडिएट अडॅप्टर काढून टाकते. हे यांत्रिक शस्त्रांद्वारे थेट हस्तांतरित केले जाऊ शकते आणि मानवी स्पर्शाशिवाय लॉक केले जाऊ शकते, अप्राप्य परिस्थितीत सतत बॅच-पार्ट प्रक्रियेसाठी योग्य आहे.
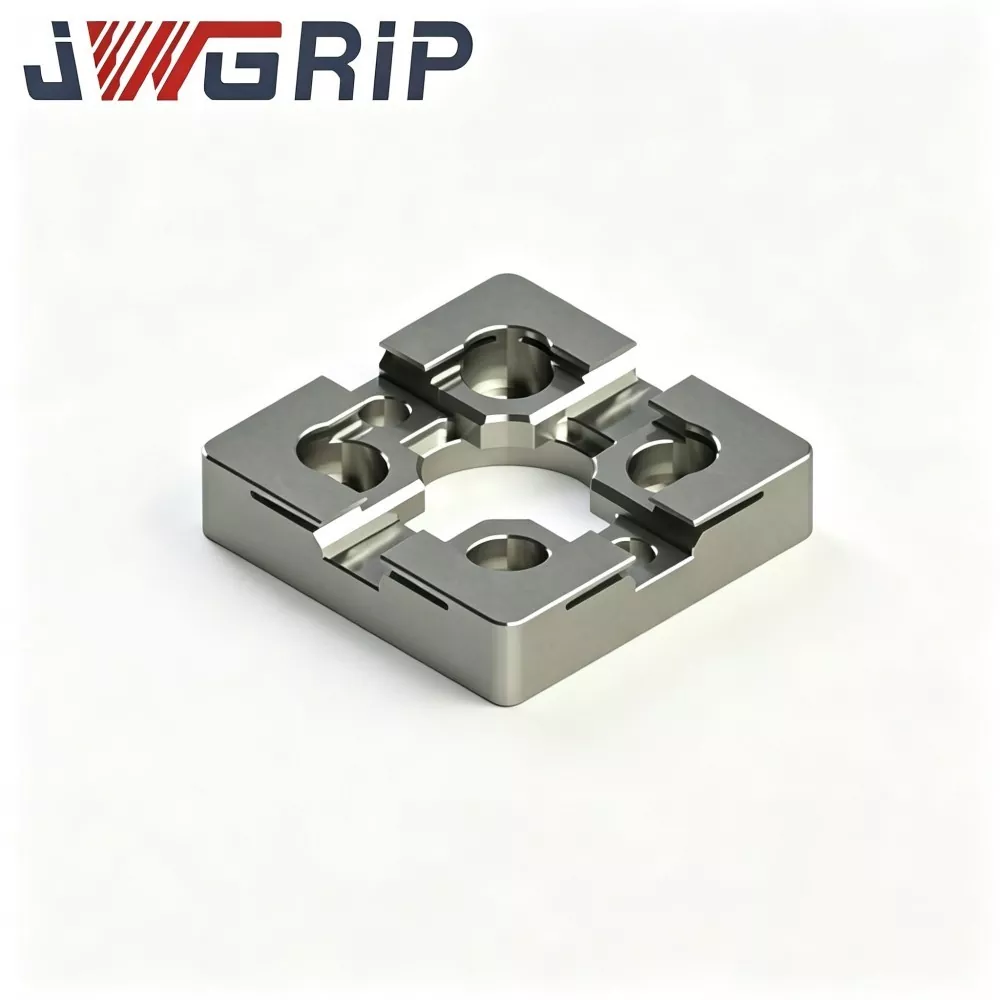
UPC मॅग्नेटिक झिरो पॉइंट पॅलेट: हे शुद्ध यांत्रिक लॉकिंग योजनांपेक्षा वेगळे चुंबकीय-सहाय्य लोकेटिंग लॉजिक स्वीकारते. औपचारिक यांत्रिक लॉकिंग प्रभावी होण्यापूर्वी चुंबकीय प्री-पोझिशनिंग पॅलेटला जागी ठेवते. हे प्री-पोझिशन फंक्शन हाय-स्पीड रोबोट हालचाली आणि जलद हस्तांतरण क्रिया दरम्यान पॅलेट घसरणे किंवा ऑफसेट होण्यापासून प्रभावीपणे प्रतिबंधित करते. पातळ-भिंतीच्या वर्कपीस आणि हलक्या वजनाच्या फिक्स्चर असेंब्लीसाठी हे उल्लेखनीयपणे चांगले कार्य करते.
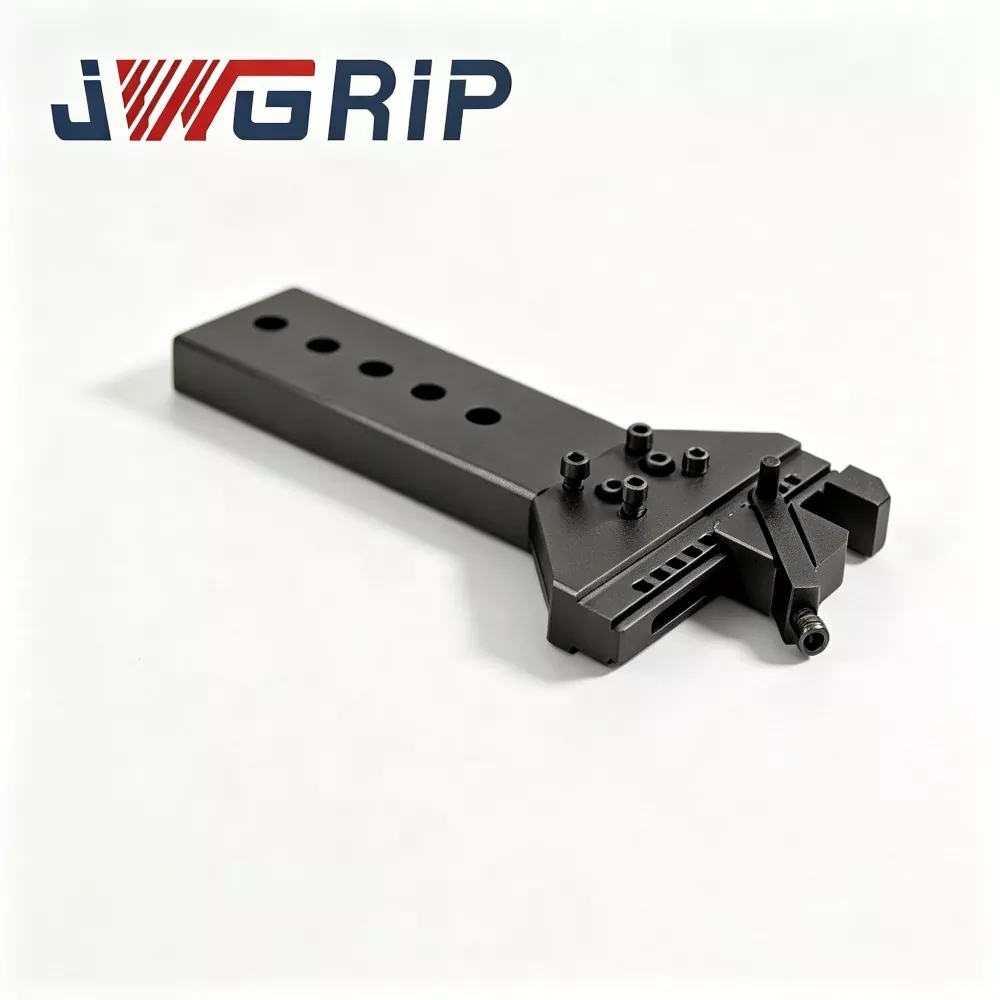
रोबोट क्विक चेंज टूल चेंजरसाठी UPC हिंज लिंकेज आर्म: रोबोट फ्लँजेसवर बसवलेले यांत्रिक कार्यान्वित टोक म्हणून काम करत, ही लिंकेज आर्म लक्ष्य पॅलेट्ससाठी पकडणे, उचलणे आणि वाहतूक करणे या क्रिया करते. त्याची संरचनात्मक परिमाणे UPC-मालिका पॅलेट्सच्या बाह्य प्रोफाइलशी तंतोतंत जुळतात, हाय-स्पीड रोबोटिक सायकल दरम्यान चुकीचे पकडणे आणि पडणारे धोके टाळतात.
झिरो पॉइंट चकिंग सिस्टमसाठी यूपीसी सेंटरिंग सेगमेंट्स: हे सेंटरिंग सेगमेंट अदलाबदल करण्यायोग्य पोझिशनिंग सहाय्यक घटक म्हणून कार्य करतात. ते पॅलेट्स आणि मशीन-साइड चक्स इंटरफेसमध्ये डेटा सहिष्णुता सुधारतात, दीर्घकालीन कार्यशाळेच्या ऑपरेशन दरम्यान निर्माण झालेल्या किरकोळ असेंबली विचलनांची भरपाई करतात. ते संपूर्ण लोकेटिंग सेटचे वापरण्यायोग्य सेवा आयुष्य वाढवतात.
हायब्रिड लोडिंग मोड स्विचिंगसाठी तयारी आणि नियम
मिश्र-मोड स्विचिंगसाठी कोणती तयारी पूर्ण करावी?
झिरो पॉईंट पॅलेट सिरीजमधून मिळवलेले रोबोट-सर्व्ह केलेले UPC पॅलेट्स आणि मॅन्युअली ऑपरेट केलेले पॅलेट्स या दोन्हींसाठी युनिफाइड डेटाम मानके ठेवा. समान पुल-स्टड वैशिष्ट्ये समान मशीन-साइड चकवर भौतिक अदलाबदलीची हमी देतात.
मोड स्विचिंग दरम्यान कोणत्या ऑपरेटिंग नियमांकडे लक्ष देणे आवश्यक आहे?
रोबोटिक उत्पादनातून मॅन्युअल ऍडजस्टमेंटवर स्विच करताना, ऑपरेटरना मशीन-साइड चक वेगळे करण्याची किंवा बदलण्याची आवश्यकता नाही. ते फक्त UPC-मालिका रोबोट-ओरिएंटेड पॅलेट्स सामान्य मॅन्युअली-लोड केलेल्या पॅलेटसह बदलतात. कोणतेही री-प्रोबिंग किंवा डेटा रीसेट कार्य आवश्यक नाही.
मिश्र-मोड वर्कफ्लोमध्ये तुम्ही कोणत्या लपलेल्या जोखमींकडे लक्ष द्यावे?
रोबोट ग्रासिंगच्या वजन मर्यादेकडे लक्ष द्या. वर्कपीस आणि फिक्स्चरचे एकूण वजन रोबोट क्विक चेंज टूल चेंजरसाठी UPC हिंज लिंकेज आर्मच्या रेट केलेल्या लोडपेक्षा जास्त असू शकत नाही. ओव्हर-लोडिंग पोझिशनिंग ड्रिफ्ट आणि यांत्रिक विकृती ट्रिगर करेल.
कामगिरी मूल्यांकन
रोबोटिक रिपीट ट्रान्सफर ॲक्युरेसी: ही केवळ लॉकिंगनंतरची स्थिर स्थिती अचूकता नाही. आपल्याला रोबोट पकडणे, उचलणे, हलविणे आणि ठेवणे या संपूर्ण प्रक्रियेमध्ये व्युत्पन्न केलेल्या स्थिती विचलनाचे परीक्षण करणे देखील आवश्यक आहे. हस्तांतरणादरम्यान किरकोळ विचलन अनेक प्रक्रिया चक्रांनंतर स्पष्ट मितीय त्रुटींमध्ये वाढेल.
चुंबकीय-सहाय्यित संरचनांची पर्यावरणीय अनुकूलता: लोह-आधारित कटिंग चिप्सने भरलेल्या कार्यशाळांसाठी, चुंबकीय-प्रकारच्या पॅलेट मॉडेल्सना चुंबकीय पृष्ठभागांवर लोखंडी स्क्रॅप्स चिकटण्यापासून आणि सपाटपणाचे स्थान नष्ट करण्यापासून रोखण्यासाठी प्रभावी चिप-रिपेलिंग डिझाइनची आवश्यकता असते.
मेकॅनिकल-स्ट्रक्चर अँटी-इम्पॅक्ट कामगिरी: रोबोट-हात प्लेसिंग क्रिया विशिष्ट संपर्क प्रभाव आणतात. हार्डवेअर स्ट्रक्चरल मजबुतीने संदर्भ चेहऱ्यांचे स्थान कायमस्वरूपी विकृत न करता वारंवार पुनरावृत्ती होणारे प्रभाव शोषून घेणे आवश्यक आहे.
साहित्य आणि कारागिरी वैशिष्ट्ये
मुख्य स्ट्रक्चरल बॉडी उच्च-शक्तीचे क्वेंच्ड मिश्र धातुचे स्टील अवलंबतात. कळ शोधणारे संपर्क पृष्ठभाग बहु-चरण अचूक ग्राइंडिंग प्रक्रियेतून जातात. चुंबकीय-प्रकार पॅलेट असेंब्ली वारंवार चुंबकीय-बल क्षीणन वृद्धत्व चाचणी उत्तीर्ण करते, चुंबकीय पूर्व-स्थिती क्षमता हजारो कार्य चक्रांनंतर स्थिर राहते याची खात्री करण्यासाठी.
सर्व UPC झिरो पॉइंट पोझिशनिंग सीरीज घटक झिरो पॉइंट क्लॅम्पिंग चक सीरीजसह इंटरफेस सुसंगतता राखतात. रोबोट-सक्षम पॅलेट्स सादर करताना कारखान्यांना विद्यमान मशीन-साइड चक टाकून देण्याची गरज नाही. विद्यमान हार्डवेअर मालमत्ता नवीन स्वयंचलित उत्पादन लेआउटमध्ये कार्यरत राहू शकतात.
नॉन-स्टँडर्ड मॉडिफिकेशन सपोर्टमध्ये ग्रॅसिंग ग्रूव्ह डायमेंशन, मॅग्नेटिक-फोर्स इंटेन्सिटी ऍडजस्टमेंट आणि लिंकेज-आर्म माउंटिंग फ्लँज आकार समाविष्ट आहेत, जे मार्केटमधील विविध मुख्य प्रवाहातील रोबोट-ब्रँड फ्लँज मानकांशी जुळवून घेतात.
दैनिक देखभाल
रोबोट-ओरिएंटेड लोकेटिंग हार्डवेअर केवळ साध्या स्थापनेद्वारे पूर्ण कार्यक्षमता प्रदान करणार नाही. दैनंदिन व्यवस्थापनाने रोबोट-मोशन पॅरामीटर ट्यूनिंग, चुंबकीय पृष्ठभागांवर नियमित चिप साफ करणे आणि लिंकेज-आर्म जॉइंट क्लिअरन्सची नियतकालिक तपासणी एकत्र करणे आवश्यक आहे. नियमित देखभालीचे टप्पे वगळल्यास उच्च-दर्जाचे मॉड्यूलर हार्डवेअर देखील छुपे धोके निर्माण करेल. अनेक ऑटोमेशन-प्रोजेक्ट अंडर-परफॉर्मन्स प्रकरणे हार्डवेअरच्या दोषांऐवजी दुर्लक्षित दैनंदिन तपासणीतून उद्भवतात.


- View as
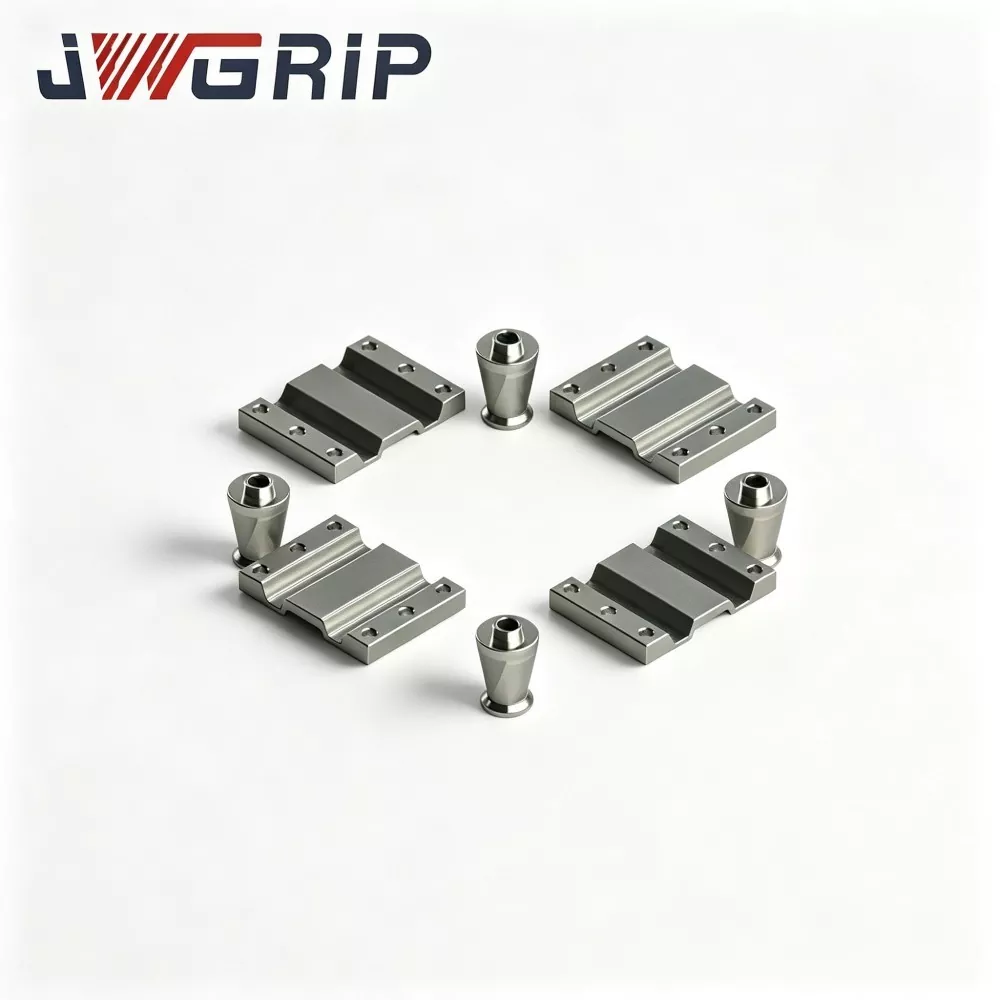
शून्य पॉइंट क्लॅम्पिंग सिस्टमसाठी यूपीसी सेंटरिंग सेगमेंट
JWGRIP हे चीनमधील झिरो पॉइंट क्लॅम्पिंग सिस्टीमसाठी कस्टमाइज्ड यूपीसी सेंटरिंग सेगमेंट्सचे व्यावसायिक निर्माता आणि पुरवठादार आहे, मानक तपशील पूर्णपणे स्टॉकमध्ये आहेत. यूपीसी झिरो-पॉइंट चकिंग सिस्टीमसाठी व्यावसायिकरित्या डिझाइन केलेले आवश्यक सपोर्टिंग ॲक्सेसरीज म्हणून, हे सेंटरिंग सेगमेंट झिरो-पॉइंट क्लॅम्पिंग युनिट्ससाठी कोर मॅचिंग आणि देखभाल घटक म्हणून काम करतात. उच्च-कठोरता मिश्र धातु पोलाद सामग्री आणि प्रमाणित अचूक प्रक्रिया तंत्रज्ञानाचा अवलंब करून, ते अतिरिक्त सहायक उपकरणांशिवाय सर्व UPC मानक शून्य-पॉइंट चक्समध्ये थेट रूपांतरित केले जाऊ शकतात, विविध फिक्स्चर जुळणी आणि उपकरणे अपग्रेड करण्याच्या मागण्या पूर्ण करण्यासाठी प्रमाणित असेंबली आणि सानुकूलित बदलांना समर्थन देतात.
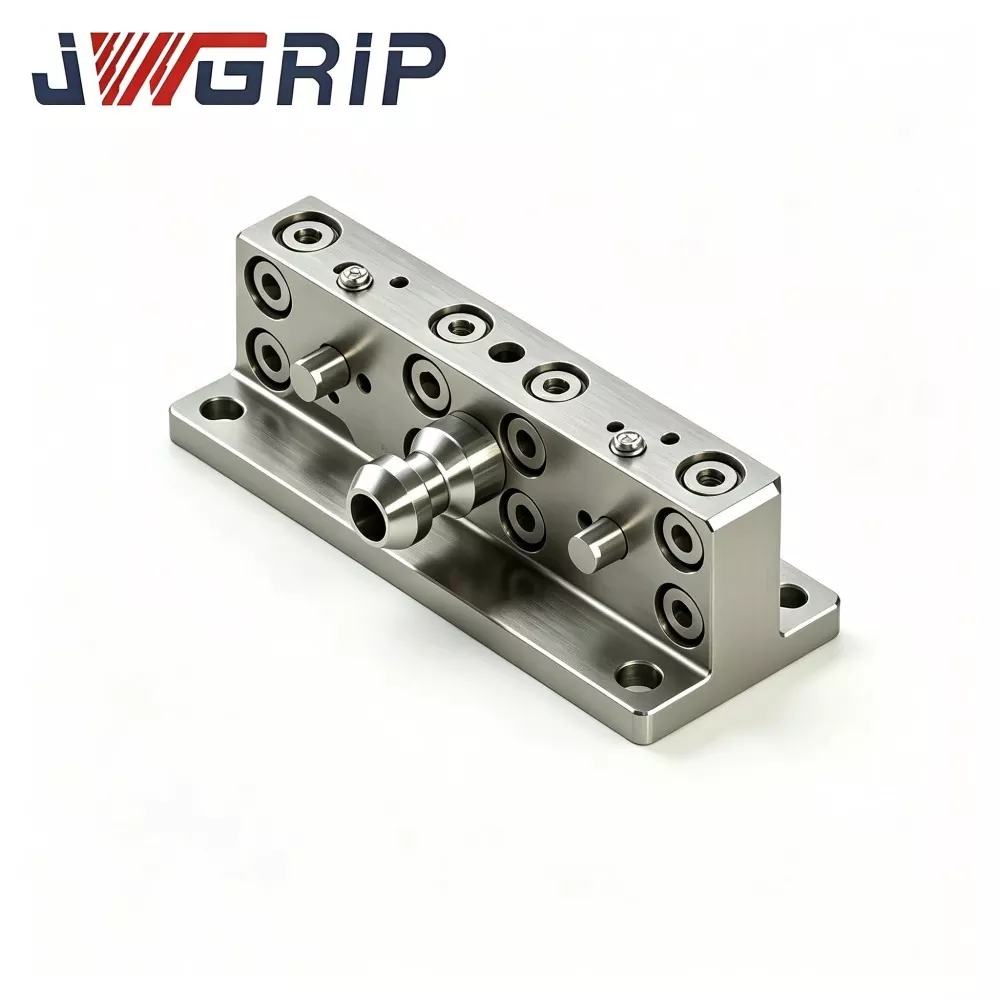
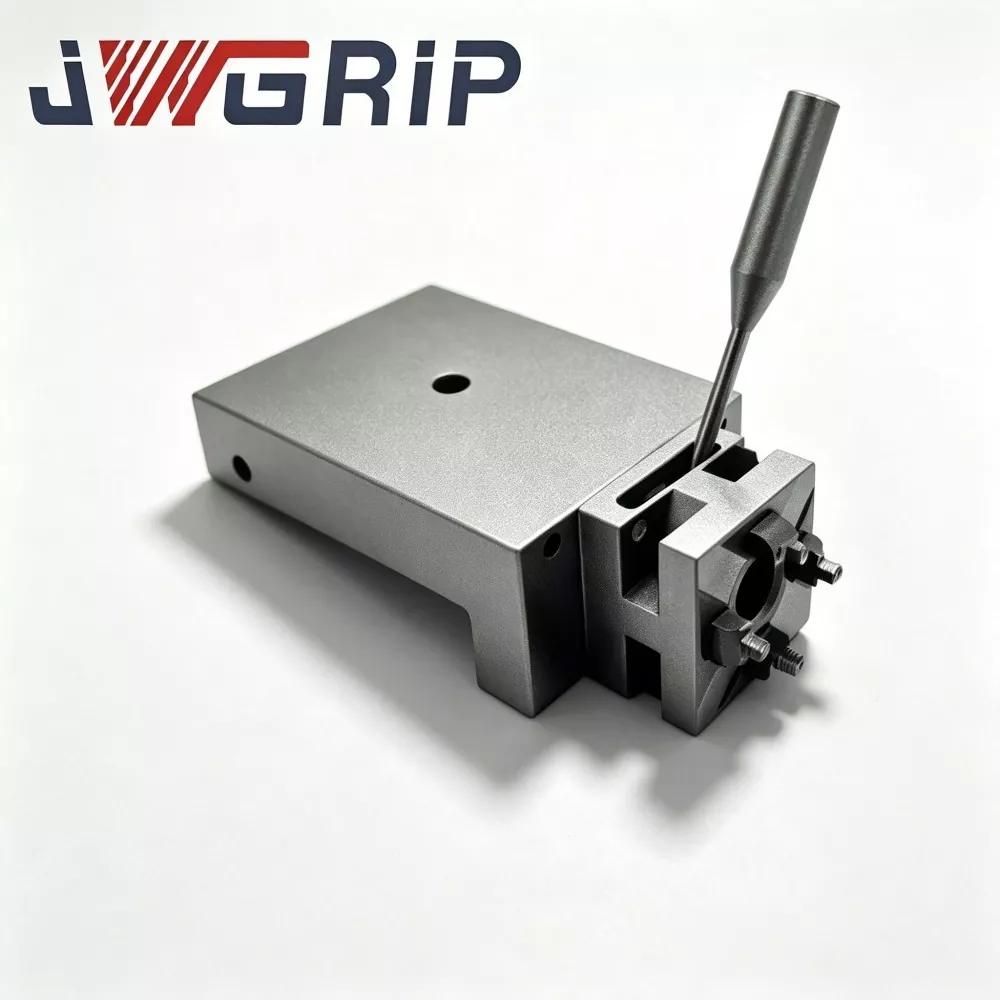
रोबोट क्विक चेंज टूल चेंजरसाठी UPC हिंज लिंकेज आर्म
JWGRIP हा चीनमधील रोबोट क्विक चेंज टूल चेंजरसाठी UPC हिंज लिंकेज आर्मचा व्यावसायिक OEM निर्यातक आहे. हा एक कोर स्ट्रक्चरल कनेक्टिंग घटक आहे जो विशेषतः रोबोट स्वयंचलित फिक्स्चर स्वॅप आणि मानवरहित CNC लवचिक उत्पादन सेलसाठी डिझाइन केलेला आहे. रोबोट एंड इफेक्टर आणि यूपीसी झिरो-पॉइंट पॅलेट सेट दरम्यान की फोर्स-ट्रांसमिशन माध्यम म्हणून काम करत, हे ऑप्टिमाइझ्ड बिजागर लिंकेज आर्म पूर्णपणे रोबोट अक्ष मोशनद्वारे शून्य-पॉइंट पॅलेट्सचे यांत्रिक लॉकिंग आणि अनलॉकिंग लक्षात घेते, अतिरिक्त वायवीय आणि हायड्रॉलिक ड्रायव्हिंग डिव्हाइसची आवश्यकता दूर करते.
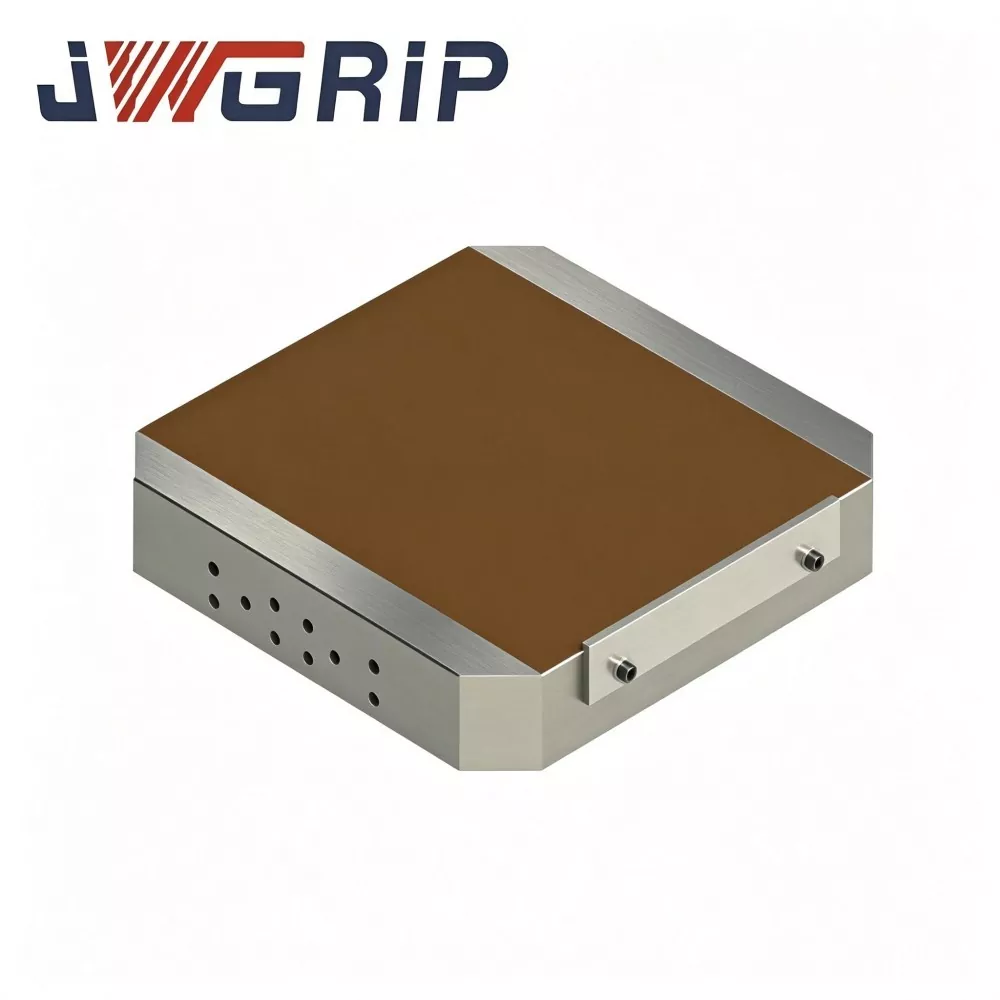
UPC चुंबकीय शून्य बिंदू पॅलेट
JWGRIP हा चीनमधील एक व्यावसायिक निर्यातदार आणि फॅक्टरी-थेट घाऊक विक्रेता आहे, जो UPC मॅग्नेटिक झिरो पॉइंट पॅलेटचा पुरवठा करतो आणि CNC मिलिंग, ग्राइंडिंग आणि EDM वर्कशॉपसाठी कस्टम उच्च-कार्यक्षमता क्लॅम्पिंग सोल्यूशन्स प्रदान करतो. हे एकात्मिक पॅलेट युनिट मानक UPC शून्य-पॉइंट द्रुत-बदल पोझिशनिंग बांधकाम उच्च-कार्यक्षमता कायम-चुंबक चकसह विलीन करते, पारंपारिक यांत्रिक क्लॅम्पिंग जबड्याच्या भौतिक मर्यादा तोडते.

पॉवर चकसह यूपीसी झिरो पॉइंट पॅलेट
JWGRIP चीनमधील पॉवर चकसह व्यावसायिक UPC झिरो पॉइंट पॅलेटची निर्माता आणि पुरवठादार आहे. हे आधुनिक टर्निंग-मिलिंग कंपोझिट मशीन्स आणि व्हर्टिकल मशीनिंग सेंटरसाठी उच्च-परिशुद्धता एकात्मिक क्लॅम्पिंग फिक्स्चर टेलर-मेड आहे. हे उत्पादन अभिनवपणे UPC-मानक शून्य-पॉइंट लॉकिंग यंत्रणा आणि पॉवर चक एका मोनोलिथिक पॅलेट स्ट्रक्चरमध्ये समाकलित करते, शून्य-पॉइंट बेस आणि स्वतंत्र चक ॲक्सेसरीजच्या स्वतंत्र खरेदी आणि साइटवर असेंबलीची आवश्यकता दूर करते.
JWGRIP हा चीनमधील व्यावसायिक UPC झिरो पॉइंट पोझिशनिंग सिरीज निर्माता आणि पुरवठादार आहे. आमच्या कारखान्याकडून स्पर्धात्मक किमतीत घाऊक उच्च दर्जाच्या उत्पादनांमध्ये आम्ही तुमचे मनापासून स्वागत करतो.
बातम्या शिफारशी