मराठी
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
औद्योगिक ऑटोमेशनसाठी व्यावसायिक रोबोट क्विक चेंज ग्रिपर मालिका निर्माता
रोबोट क्विक चेंज ग्रिपर सिरीजचे ऑटोमेशन-केंद्रित रेट्रोफिट पुरवठादार म्हणून,JWGRIPविद्यमान मॅन्युअल-ऑपरेशन वर्कहोल्डिंग इन्फ्रास्ट्रक्चर ठेवून आंशिक-लाइन ऑटोमेशनचा पाठपुरावा करणाऱ्या CNC कार्यशाळा आणि ऑटोमेशन इंटिग्रेटर्ससाठी यांत्रिक थकवा चाचणीसह ट्रे कपलिंग अडॅप्टर, रोबोट-एंड ग्रिपिंग मॉड्यूल्स आणि आर्टिक्युलेटेड ग्रॅबिंग आर्म्स आणि प्रमाणित बॅच उत्पादन प्रदान करते. हे रोबोट-साइड स्विचिंग हार्डवेअर पूर्ण फिक्स्चर रिप्लेसमेंटशिवाय मोठे अपग्रेड अडथळे दूर करते. यूपीसी झिरो पॉइंट पोझिशनिंग सिरीजसह पेअर केलेले आणिझिरो पॉइंट पॅलेट मालिका, ते रोबोट-ऑपरेट आणि मॅन्युअल-सेटअप स्टेशन दरम्यान अखंड वर्कपीस हस्तांतरणासाठी संपूर्ण स्वयंचलित सामग्री-हँडलिंग वर्कफ्लो तयार करते. मिश्रित मॅन्युअल-ऑटोमेशन उत्पादन परिस्थितीत दीर्घकालीन स्थान स्थिरतेची हमी देण्यासाठी कठोर यांत्रिक लॉकिंग स्ट्रोक आणि पोझिशनिंग-पिन सहिष्णुता नियंत्रणे मोठ्या प्रमाणात उत्पादनामध्ये लागू केली जातात.
दोष संदेश
मोठ्या संख्येने मशीन शॉप्समध्ये आधीच परिपक्व मॅन्युअल फिक्स्चर सिस्टम आहेत. जेव्हा प्लांट मॅनेजर रोबोटिक हाताळणी सादर करण्याची योजना आखतात, तेव्हा ते सहसा असे गृहीत धरतात की केवळ रोबोट आर्म खरेदी केल्याने लाइट-आउट उत्पादन परिणाम मिळेल. प्रत्यक्षात, रोबोट बॉडी ही केवळ गती चालवणारी उपकरणे आहेत. जुळलेल्या एंड-इफेक्टर स्विचिंग हार्डवेअरशिवाय, रोबो उत्पादन साइटवर विद्यमान पॅलेट्स आणि फिक्स्चर विश्वसनीयरित्या पकडू शकत नाहीत, उचलू शकत नाहीत आणि शोधू शकत नाहीत.
खराब जुळलेल्या रोबोट ग्रिपिंग हार्डवेअरमुळे कोणते नकारात्मक परिणाम होतात?
लूज कपलिंग, ऑफसेट ग्रॅबिंग पोझिशन किंवा अपघाती पॅलेट गिरणे हाय-स्पीड रोबोट हालचाली दरम्यान होऊ शकते. अनेक ऑटोमेशन प्रोजेक्ट्सना कमी अपटाइम सहन करावा लागतो तो रोबोट कंट्रोलरच्या दोषांमुळे नव्हे तर रोबोट फ्लँज आणि वर्कपीस वाहक यांच्यातील विसंगत कनेक्शन हार्डवेअरमुळे.
रोबोट हार्डवेअर जोडल्यानंतर तुम्ही विद्यमान मॅन्युअल-सेटअप वर्कफ्लो कसे जतन कराल?
अनेक सुरुवातीच्या ऑटोमेशन ट्रान्सफॉर्मेशन योजना कार्यशाळांना पूर्ण-स्वयंचलित मोड निवडण्यास आणि सोयीस्कर मॅन्युअल हस्तक्षेप सोडून देण्यास भाग पाडतात. वास्तविक-जगातील लहान-बॅच-मिश्रित उत्पादनामध्ये, ऑपरेटरना विशेष-आकाराचे रिक्त स्थान मॅन्युअली लोड करणे, अर्ध-तयार भागांचे निरीक्षण करणे किंवा आपत्कालीन वर्कपीस वेगळे करणे आवश्यक आहे.
रोबोट-एंड स्विचिंग हार्डवेअर केवळ पूर्ण-उपलब्ध मोठ्या प्रमाणात उत्पादनासाठी लागू केले जाते?
हा एक सामान्य गैरसमज आहे. हे अर्ध-स्वयंचलित हायब्रिड-मोड कार्यशाळांसाठी देखील उत्तम मूल्य प्रदान करते. ऑपरेटर क्लिष्ट मॅन्युअल तयारीचे काम ऑफलाइन पूर्ण करू शकतात आणि रोबो पुनरावृत्ती होणाऱ्या पॅलेट वाहतूक कार्यांची जबाबदारी घेतात.
कार्यात्मक फरक
रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग: हा इंटरमीडिएट कनेक्टिंग घटक ग्रिपिंग मॉड्यूल्स आणि टार्गेट पॅलेट्समध्ये स्थिर यांत्रिक जुळणारे संबंध स्थापित करतो. हे रोबो मोशन पोझिशनिंग त्रुटींमुळे निर्माण होणारे किरकोळ स्थिती विचलन शोषून घेते, हाय-स्पीड ट्रान्सफर सायकल दरम्यान यांत्रिक संरचनांमधील कठोर टक्कर नुकसान टाळते.
N160 रोबोट क्विक चेंज ग्रिपर मॉड्यूल: हे कोर फ्लँज-माउंट केलेले मॉड्यूल थेट रोबोट आउटपुट फ्लँजवर स्थापित बेस युनिट म्हणून काम करते. हे नंतरच्या ग्रॅबिंग आर्म्ससाठी प्रमाणित लॉकिंग इंटरफेस प्रदान करते, रोबोट प्रोग्राम पॅरामीटर्समध्ये वारंवार बदल न करता वेगवेगळ्या एंड टूल्सचे जलद स्वॅपिंग करण्यास अनुमती देते.
रोबोट क्विक चेंज ग्रिपरसाठी N160 हिंज लिंकेज आर्म: जंगम चालवणारा आर्म जो पॅलेटच्या बाह्य आराखड्याशी शारीरिकरित्या संपर्क साधतो. त्याची संरचनात्मक रूपरेषा पॅलेट एज भूमितीनुसार ऑप्टिमाइझ केली आहे, स्थिर रॅपिंग-शैली ग्रॅबिंग फोर्स प्रदान करते. हे रोबोच्या प्रक्षेपण हालचाली दरम्यान प्रवेग आणि कमी होण्यापासून रोखते.
कोर मूल्यांकन निर्देशक
रेट केलेले लोड वास्तविक उत्पादन मागणीशी जुळते की नाही याची पुष्टी कशी करावी?
वापरकर्ते केवळ रोबोट-आर्म नाममात्र लोड डेटाचा संदर्भ घेऊ शकत नाहीत. त्यांना ग्रिपर मॉड्यूल, लिंकेज आर्म, पॅलेट, फिक्स्चर आणि रॉ वर्कपीससह एकूण वजन मोजण्याची आवश्यकता आहे. संमिश्र भार ओलांडल्याने यांत्रिक पोशाख वाढेल आणि लपलेले ड्रॉपिंग धोके निर्माण होतील.
ग्रिपिंग क्रियेची पुनरावृत्ती स्थिती अचूकता शून्य-बिंदू चक अचूकतेइतकीच महत्त्वाची का आहे?
जरी मशीन-साइड चकमध्ये मायक्रॉन-स्तरीय अचूकता असली तरीही, रोबो ग्रिपरने पॅलेट्स पिकिंग आणि ठेवताना मोठ्या स्थितीत विचलन निर्माण केले, तर एकूण प्रणालीची अचूकता मोठ्या प्रमाणात कमी होईल. ग्रिपर-साइड पोझिशनिंग त्रुटी संपूर्ण वर्कहोल्डिंग लूपवर दिली जाईल.
रोबोट-एंड हार्डवेअरसाठी कोणत्या पर्यावरणीय घटकांचा विचार केला पाहिजे?
रोबोट एंड-इफेक्टर्स मशीन-टूल पेरिफेरल झोनमध्ये काम करतात, कूलंट, मेटल चिप्स आणि ऑइल मिस्ट कापून स्प्लॅश केले जातात. हार्डवेअर पृष्ठभाग उपचार आणि सीलिंग कार्यक्षमतेने जॉइंट हलविण्याच्या स्थितीत गंज आणि चिप-जॅमिंगचा प्रतिकार केला पाहिजे.
परिधीय शून्य-पॉइंट वर्कहोल्डिंग हार्डवेअरसह सीमलेस डॉकिंग कसे लक्षात घ्यावे?
UPC झिरो पॉइंट पोझिशनिंग सिरीजला सहकार्य करण्यासाठी कोणती पूर्वतयारी आवश्यक आहे?
लक्ष्य पॅलेट्ससाठी सुसंगत बाह्य समोच्च ग्रॅबिंग आयाम ठेवा. बिजागर लिंकेज आर्म भूमिती UPC-मालिका पॅलेट एज स्ट्रक्चरशी सुसंगत असणे आवश्यक आहे, जेणेकरून रोबोट रोबोट-सुसंगत पॅलेटसाठी स्थिर पिकिंग क्रिया पूर्ण करू शकतात.
झिरो पॉइंट पॅलेट सिरीजशी जुळवून घेतल्याने कोणते फायदे मिळतात?
ट्रे कपलिंग अडॅप्टरसह, रोबोट सामान्य हाताने वापरलेल्या पॅलेट्स देखील हाताळू शकतात. मागील हार्डवेअर गुंतवणुकीचे संरक्षण करून अर्ध-स्वयंचलित परिवर्तन साकार करण्यासाठी दुकानांना सर्व विद्यमान पॅलेट बदलण्याची आवश्यकता नाही.
हायब्रिड-मोड ऑपरेशनमध्ये कोणते छुपे धोके टाळले पाहिजेत?
एका रोबोट कार्यक्षेत्रात भिन्न बाह्य परिमाण असलेल्या पॅलेटचा मिश्रित वापर प्रतिबंधित करा. वेगवेगळ्या बाह्यरेखा आकारांमुळे चुकीच्या ग्रॅबिंग पोझिशन्स होतील. कठोर पॅलेट वर्गीकरण व्यवस्थापन साइटवर केले पाहिजे.
हार्डवेअर सामग्री आणि प्रक्रिया वैशिष्ट्ये
ग्रिपर मॉड्युल्स आणि लिंकेज आर्म्सचे मुख्य स्ट्रक्चरल बॉडी उच्च-शक्तीचे मिश्र धातुचे स्टील स्वीकारतात. की संपर्क आणि लॉकिंग पृष्ठभागांना कार्ब्युराइजिंग क्वेंचिंग आणि अचूक ग्राइंडिंग प्राप्त होते. प्रत्येक पूर्ण झालेला घटक शिपमेंटपूर्वी वारंवार ग्रॅब-रिलीझ चक्रीय थकवा चाचणी पास करतो. स्ट्रक्चरल विकृती रेट केलेल्या पूर्ण-लोड परिस्थितीत काटेकोरपणे नियंत्रित केली जाते.
फ्लँज कनेक्शनचे परिमाण मुख्य प्रवाहातील औद्योगिक रोबोट इंटरफेस मानकांचे पालन करतात. की इन्स्टॉलेशन होल पोझिशन्स परस्पर बदलण्याची क्षमता राखतात, ऑन-साइट इन्स्टॉलेशन दरम्यान दुय्यम सुधारणा कार्य कमी करतात.
सानुकूल-अनुकूलन सेवांमध्ये ग्रॅबिंग स्ट्रोक ॲडजस्टमेंट, स्पेशल फ्लँज कन्व्हर्जन प्लेट्स आणि अँटी-वेअर सरफेस ट्रीटमेंट, नॉन-स्टँडर्ड पॅलेट आउटलाइन आणि विविध रोबोट ब्रँड्समध्ये बसण्यासाठी कव्हर केले जाते.
अर्ज टिपा
रोबोट-साइड पकडणारे घटक प्रत्येक हालचालीच्या चक्रादरम्यान वारंवार प्रवेग-मंदीकरणाचा प्रभाव सहन करतात. बिजागर जोड्यांमध्ये चिप जमा होण्यामुळे गती प्रतिरोध वाढेल आणि ग्रॅबिंग ऑफसेट तयार होईल. नियतकालिक संयुक्त साफसफाई आणि स्नेहन दैनंदिन उपकरणे-देखभाल चेकलिस्टमध्ये समाविष्ट करणे आवश्यक आहे. नियमित देखरेखीशिवाय सतत ऑपरेशन केल्याने हळूहळू ग्रॅबिंग स्थिरता कमी होईल, अगदी चांगल्या इंजिनीयर ऑटोमेशन घटकांसाठीही.

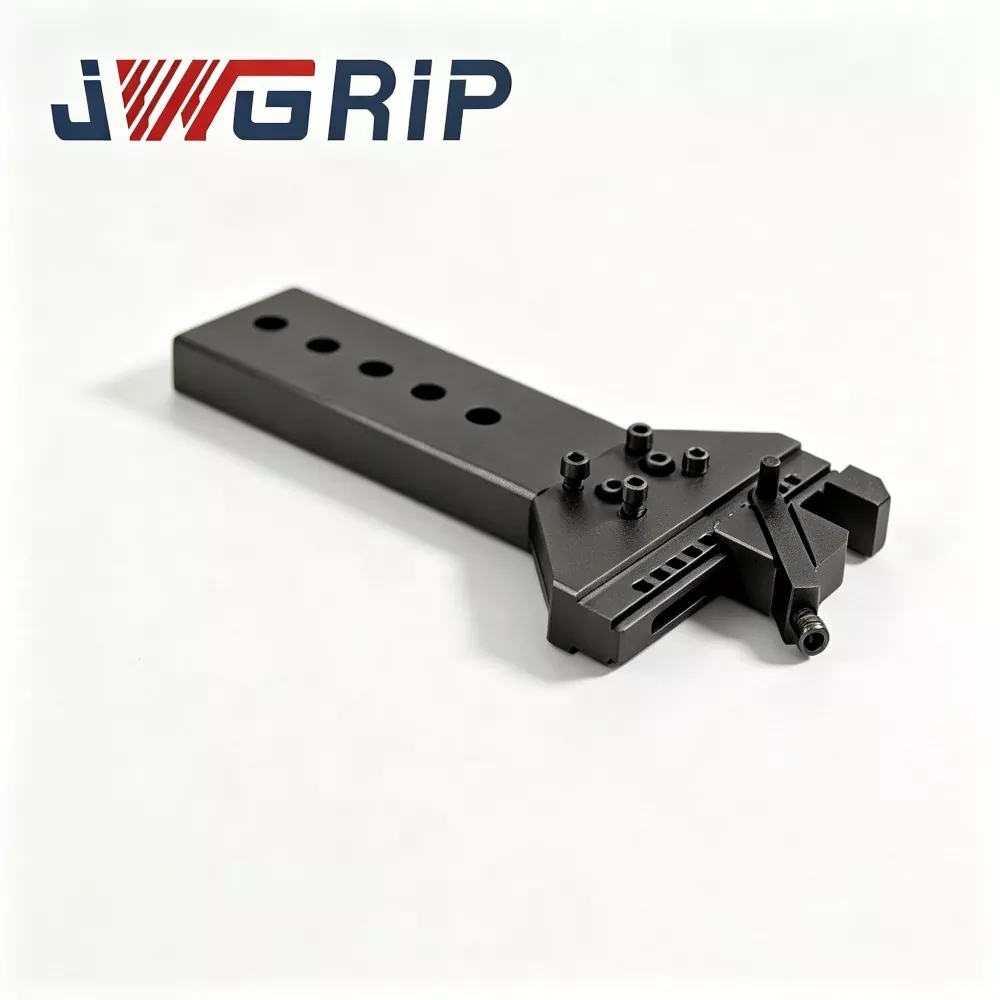
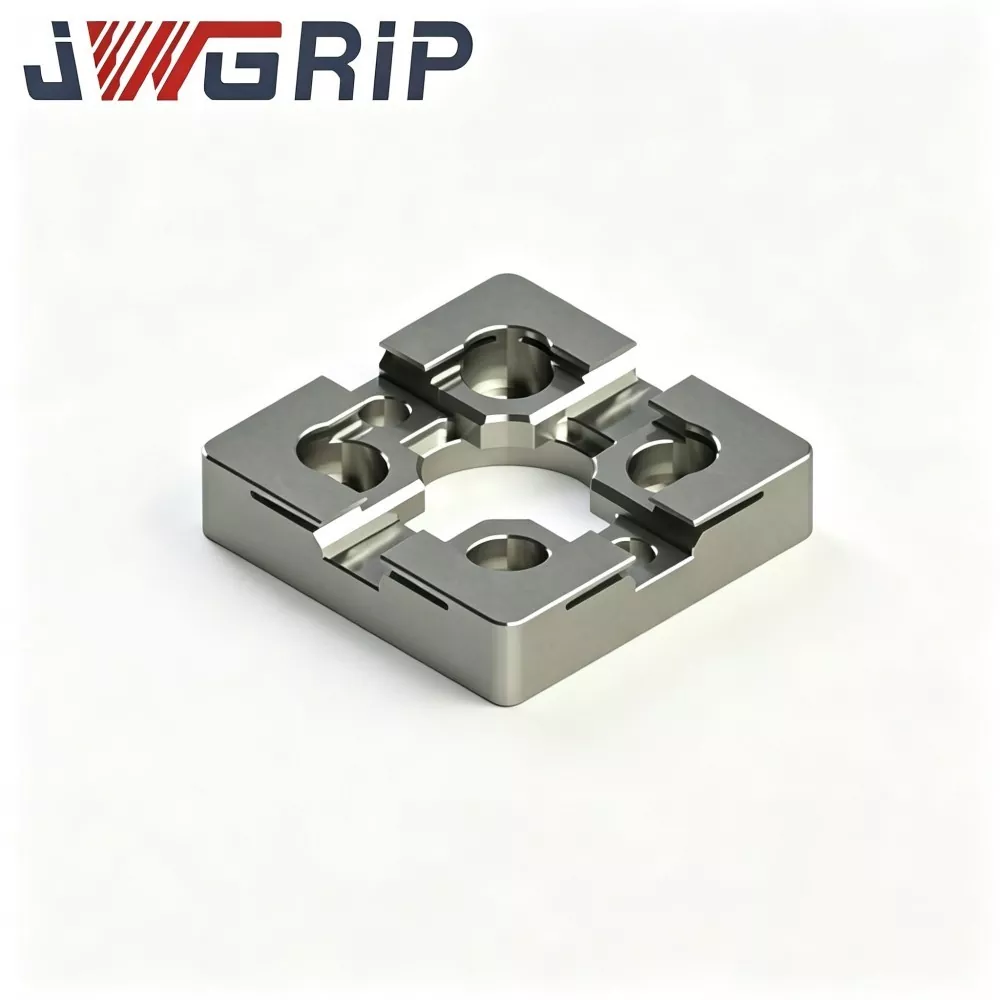

- View as

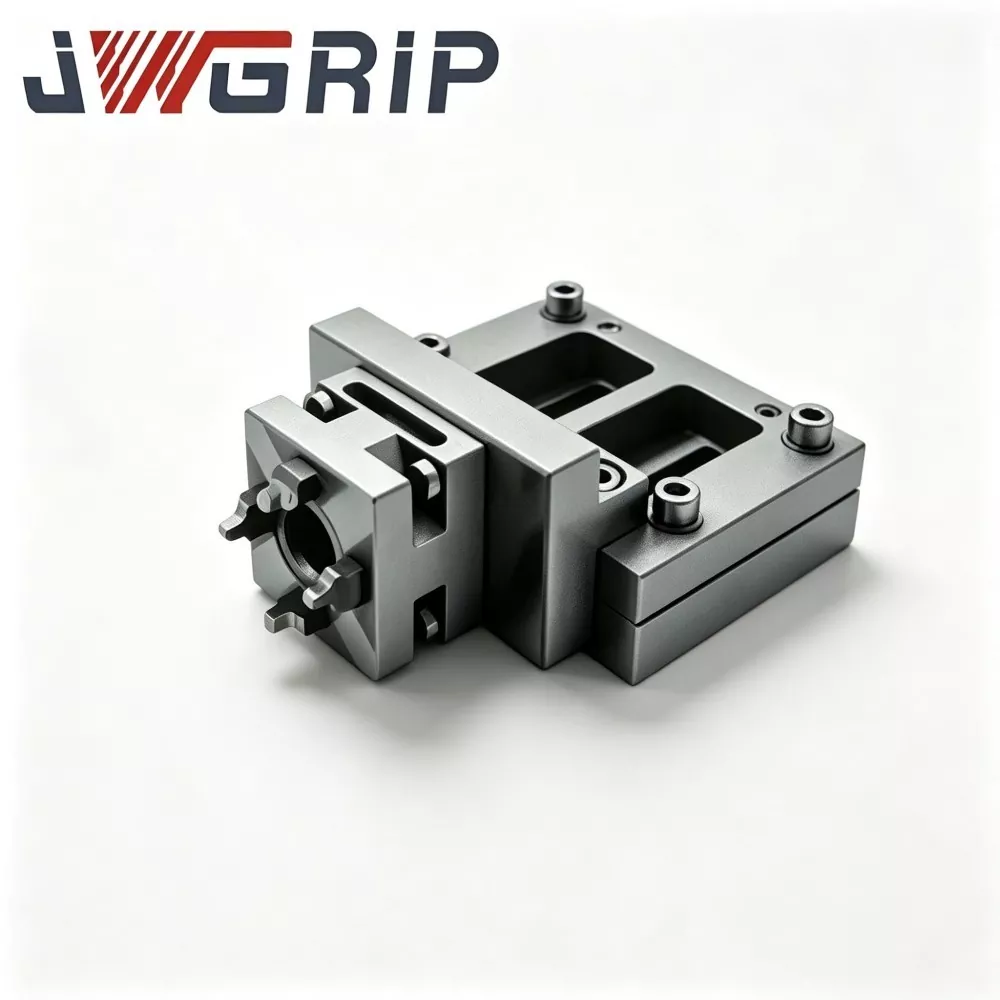
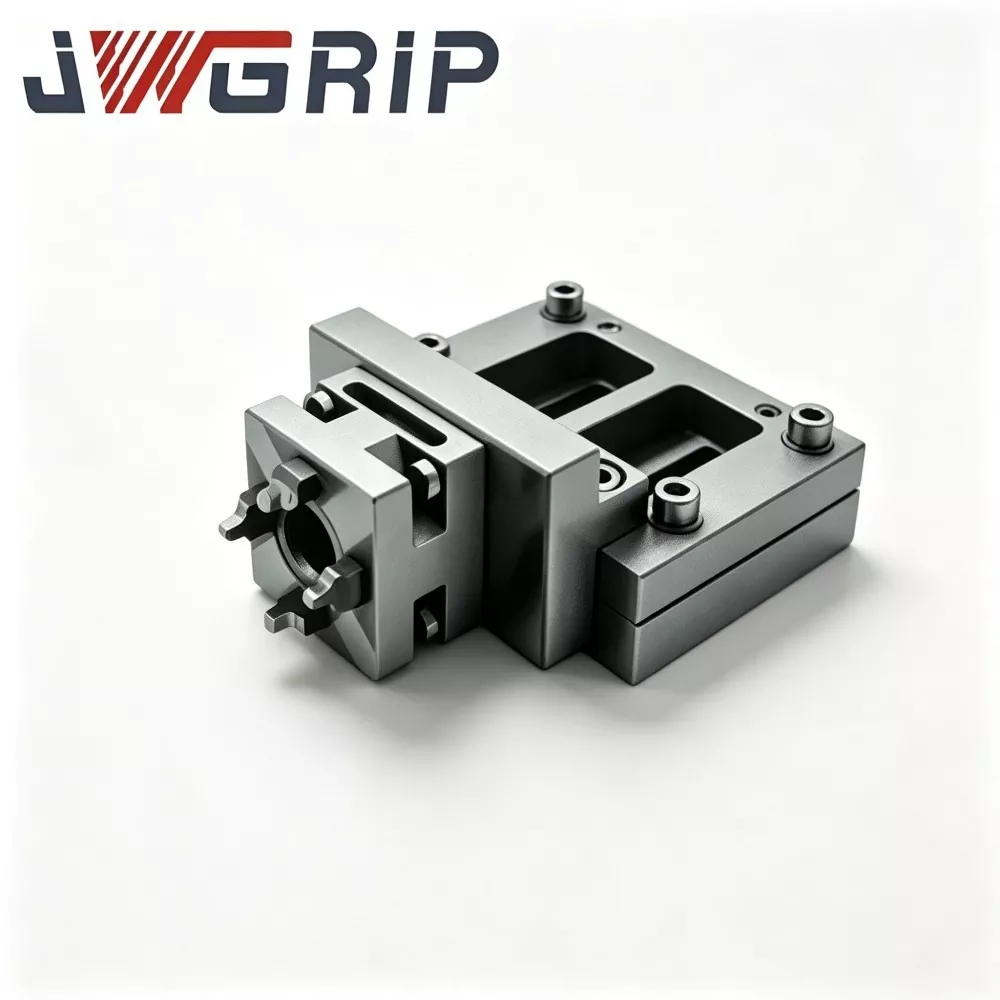
रोबोट क्विक चेंज ग्रिपरसाठी N160 हिंज लिंकेज आर्म
JWGRIP हे चीनमधील रोबोट क्विक चेंज ग्रिपरसाठी N160 Hinge Linkage आर्मचे व्यावसायिक निर्माता आणि पुरवठादार आहे, जे जागतिक ऑटोमेशन प्रकल्प तैनाती आणि कार्यशाळेच्या देखभालीला समर्थन देण्यासाठी स्टॉकमध्ये पूर्णपणे मानक उत्पादनांसह फॅक्टरी डायरेक्ट सेवा प्रदान करते. हा एक उच्च-कार्यक्षमता कोर फोर्स-ट्रांसमिशन बिजागर रॉकर घटक आहे जो विशेषत: N160 मालिका रोबोट क्विक चेंज ग्रिपर मॉड्यूल्ससाठी तयार केलेला आहे. हे ऑप्टिमाइझ्ड फोर्स ट्रान्समिशन स्ट्रक्चर आणि हॉट-फोर्ज्ड इंटिग्रेटेड फॉर्मिंग टेक्नॉलॉजीला एकाच फंक्शनल युनिटमध्ये समाकलित करते, मुख्य किनेमॅटिक भाग म्हणून काम करते जे लीनियर पिस्टन ड्रायव्हिंग फोर्सला ग्रिपर जॉ स्विंगिंग क्लॅम्पिंग मोशनमध्ये रूपांतरित करते.
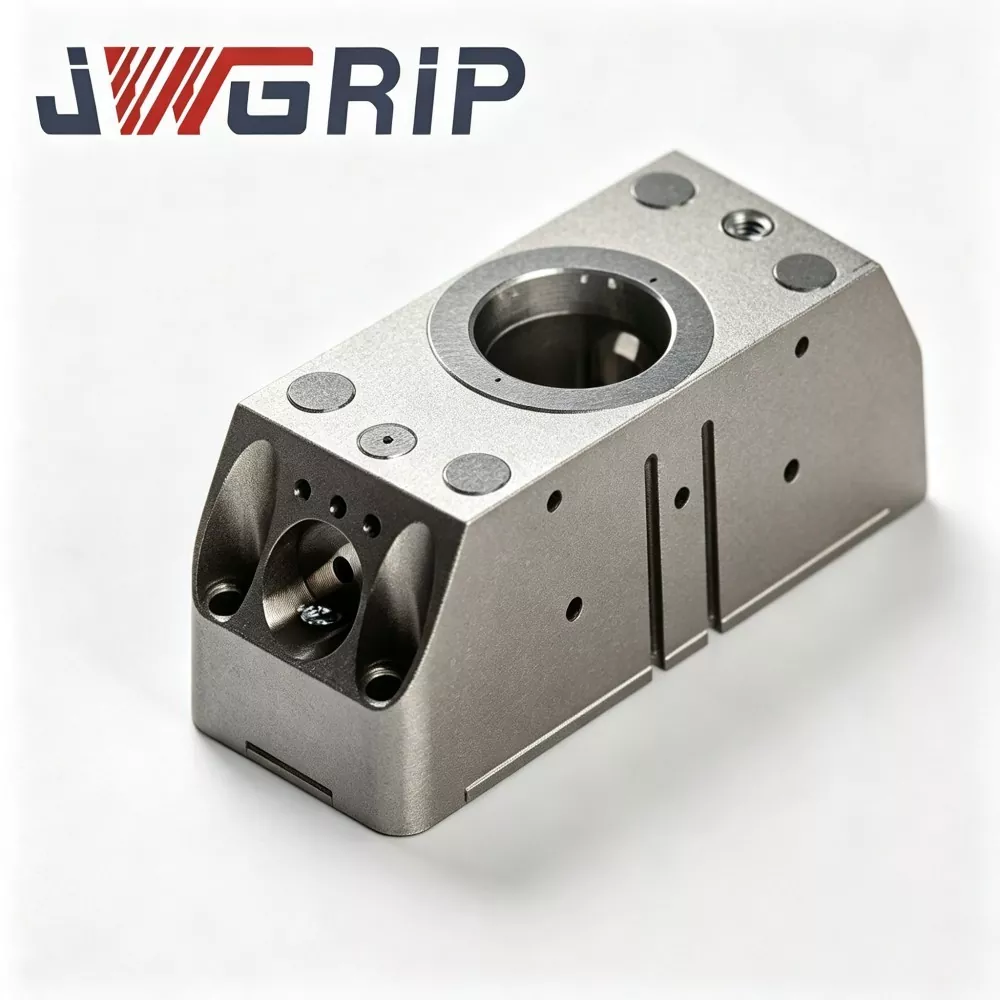
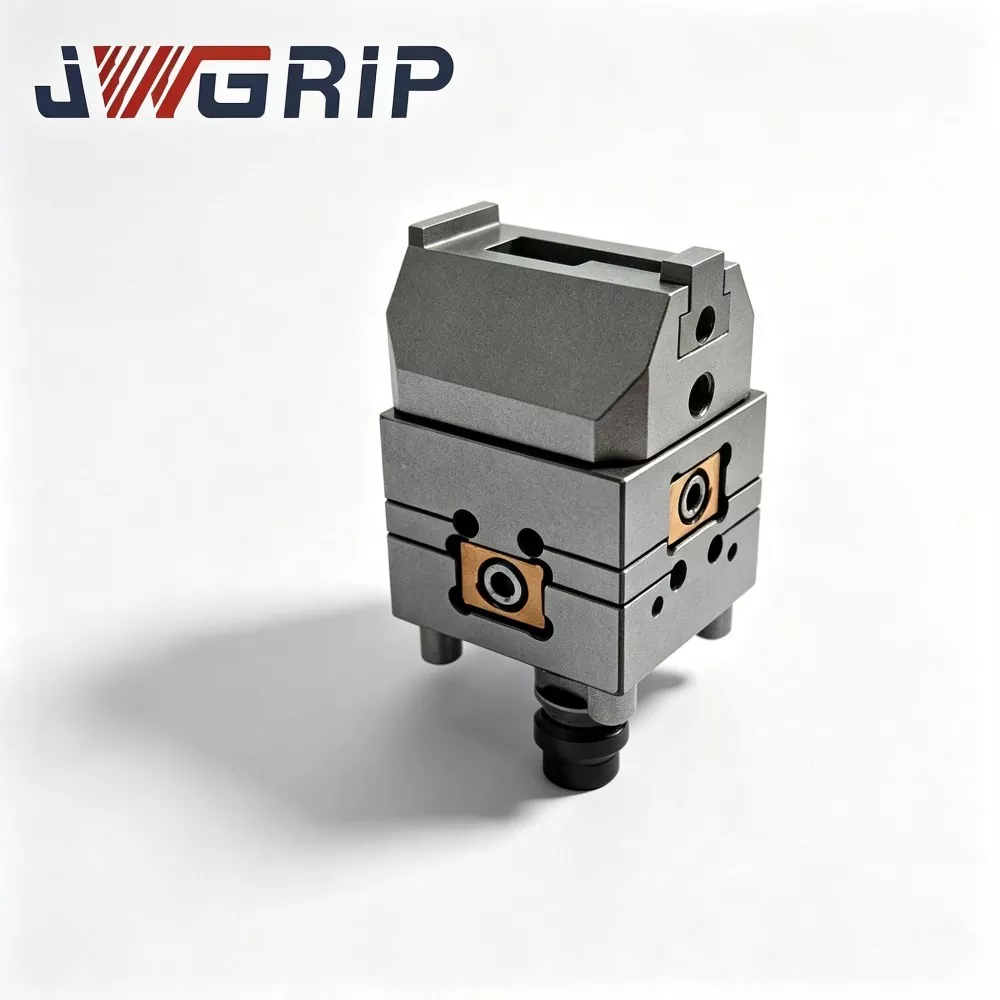
N160 रोबोट क्विक चेंज ग्रिपर मॉड्यूल
JWGRIP हे चीनमधील N160 रोबोट क्विक चेंज ग्रिपर मॉड्यूलचे व्यावसायिक निर्माता आणि पुरवठादार आहे, जे मोठ्या प्रमाणात ऑर्डर खरेदीला समर्थन देते आणि जागतिक ऑटोमेशन प्रकल्प भागीदारांसाठी वास्तविक फॅक्टरी किंमत प्रदान करते. हे आधुनिक लवचिक मानवरहित उत्पादन लाइनसाठी खास डिझाइन केलेले नवीन अपग्रेड केलेले इंटिग्रेटेड रोबोट एंड-ऑफ-आर्म एक्झिक्यूशन युनिट आहे. वायवीय समांतर ग्रिपर आणि रोबोट क्विक-चेंज इंटरफेस एकाच मॉड्यूलर बॉडीमध्ये अभिनवपणे एकत्रित केल्याने, ते वेगळ्या द्रुत-चेंज डिस्क आणि स्वतंत्र ग्रिपर असेंबलीची आवश्यकता काढून टाकते, ज्याला अतिरिक्त मल्टी-लेयर कनेक्टिंग फ्लँज किंवा ट्रान्सिशनल ऍक्सेसरीजची आवश्यकता नसते.
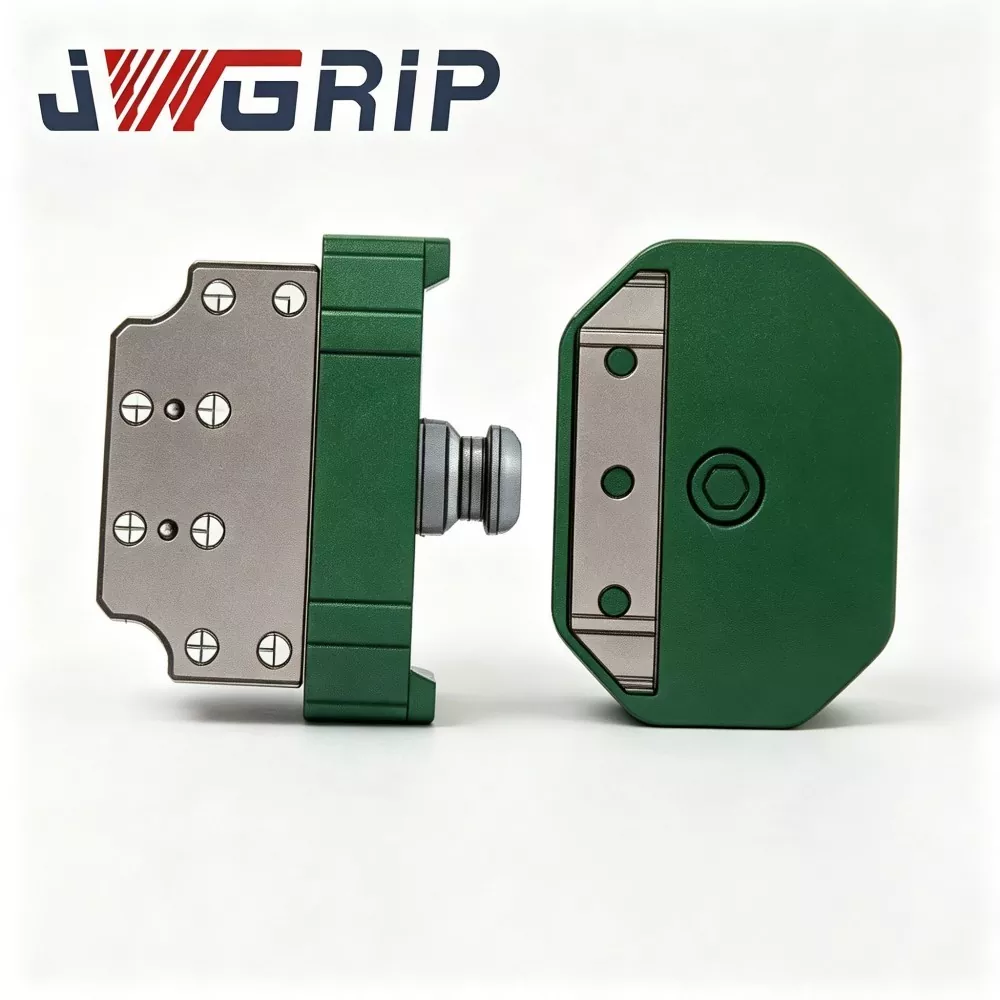
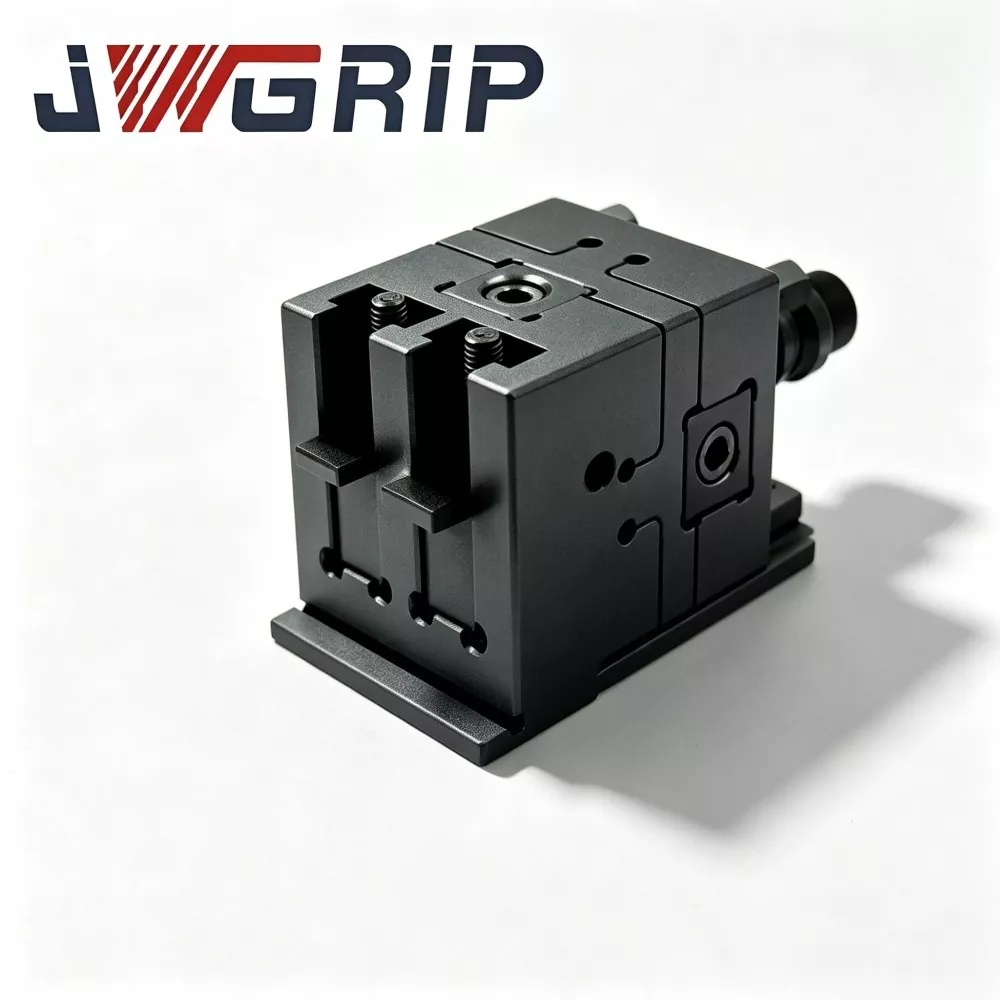
रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंग
JWGRIP हे चीनमधील व्यावसायिक रोबोट क्विक चेंज ग्रिपर ट्रे कपलिंगचे निर्माता आणि पुरवठादार आहे. हा एक प्रगत एकात्मिक रोबोट एंड-इफेक्टर स्विचिंग घटक आहे जो विशेषतः लवचिक मानवरहित स्वयंचलित उत्पादन लाइनसाठी डिझाइन केलेला आहे. हे उच्च-शक्तीचे मिश्र धातु स्टील स्ट्रक्चरल कॉन्फिगरेशन आणि अचूक ग्राइंडिंग प्रक्रिया एका युनिटमध्ये एकत्रित करते, ग्रिपर्स, ट्रे आणि इतर एंड टूल्सच्या बदली दरम्यान मॅन्युअल हस्तक्षेपाशिवाय पूर्णपणे स्वयंचलित रोबोट टूल स्विचिंगची जाणीव करून देते.
JWGRIP हा चीनमधील व्यावसायिक रोबोट क्विक चेंज ग्रिपर मालिका निर्माता आणि पुरवठादार आहे. आमच्या कारखान्याकडून स्पर्धात्मक किमतीत घाऊक उच्च दर्जाच्या उत्पादनांमध्ये आम्ही तुमचे मनापासून स्वागत करतो.
बातम्या शिफारशी