मराठी
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

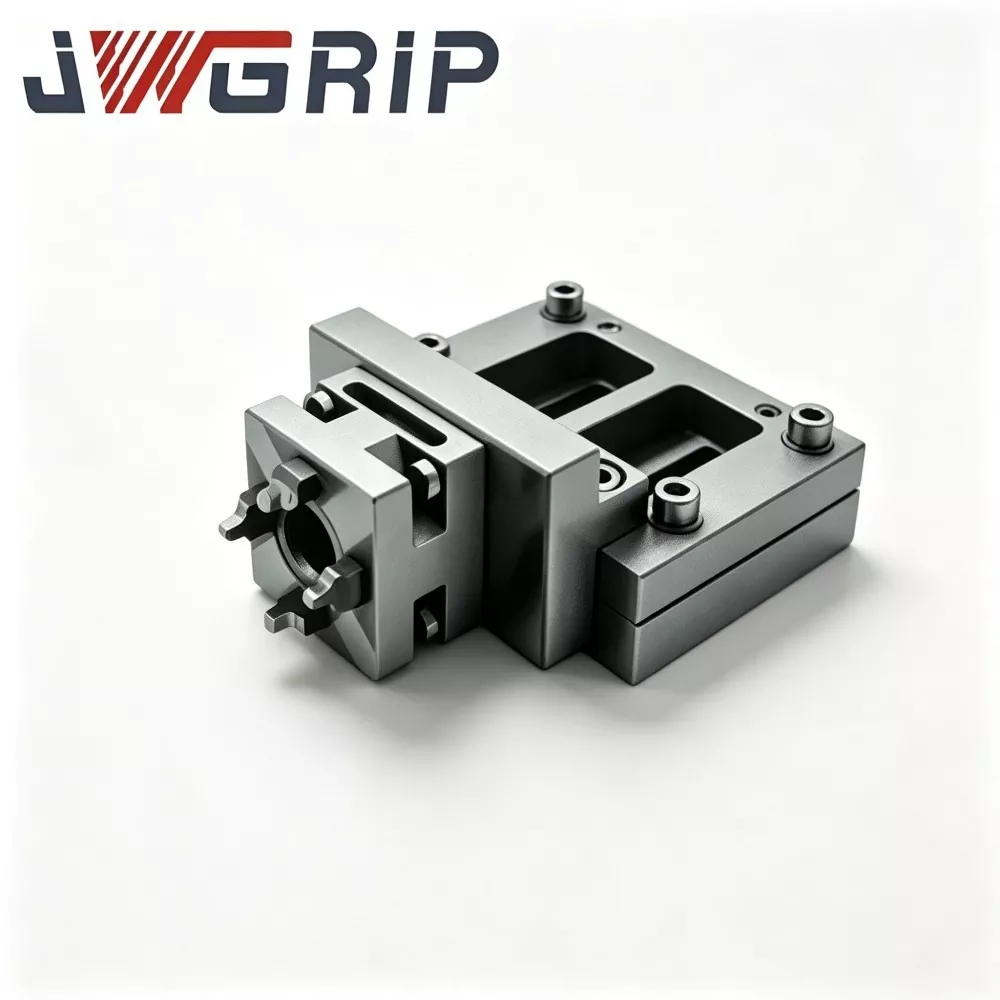
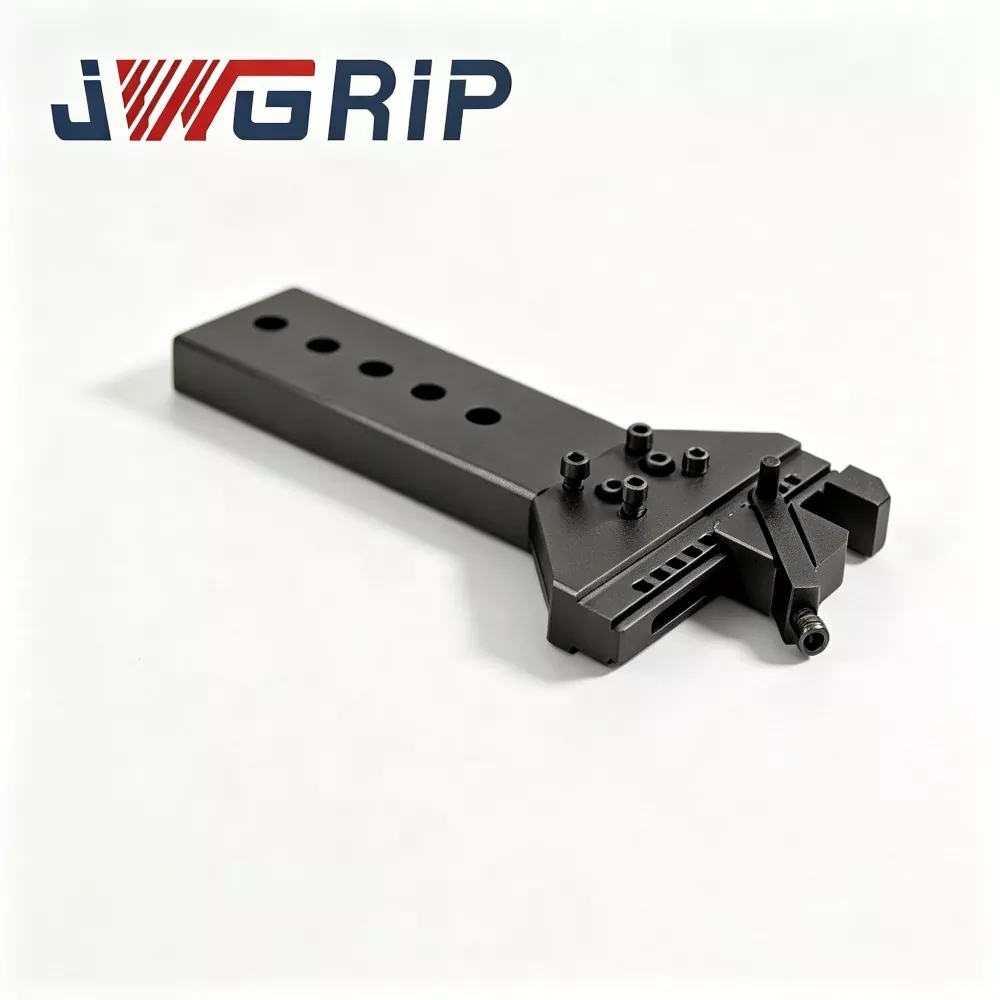

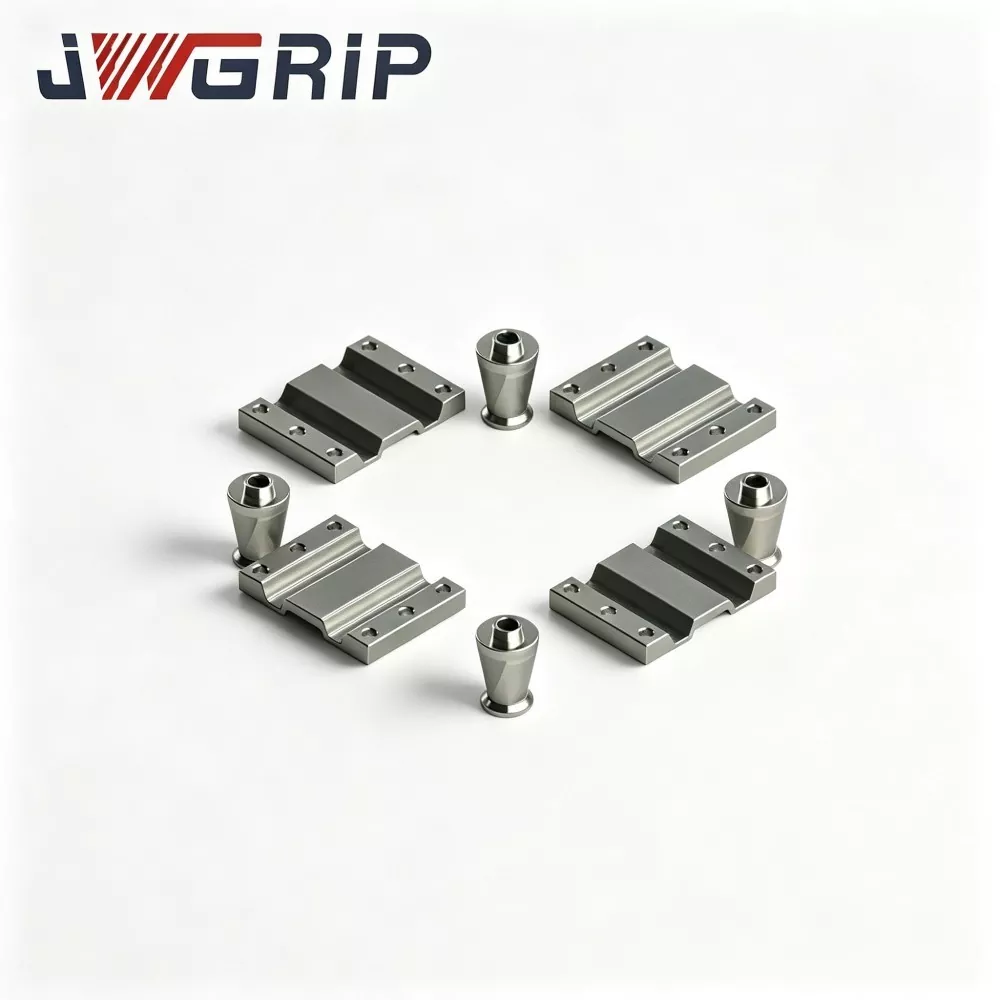
रोबोट क्विक चेंज टूल चेंजरसाठी UPC हिंज लिंकेज आर्म
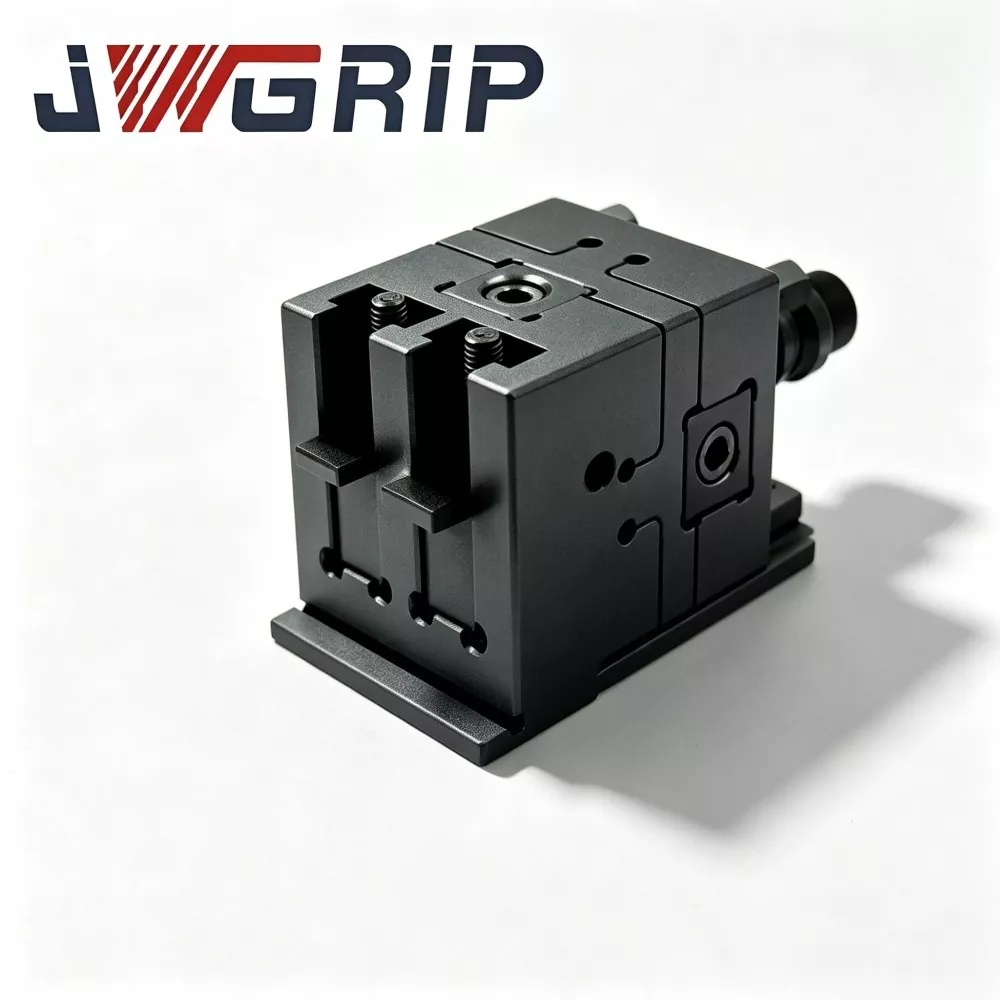
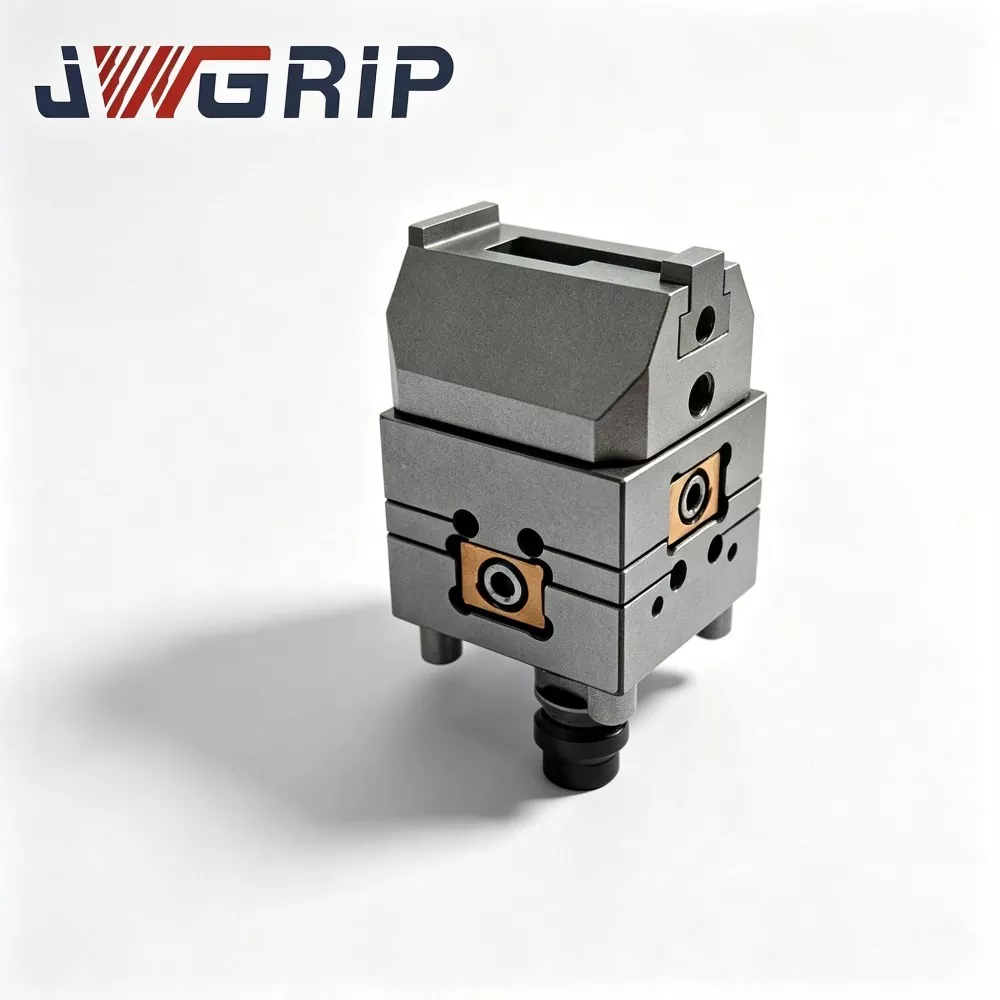
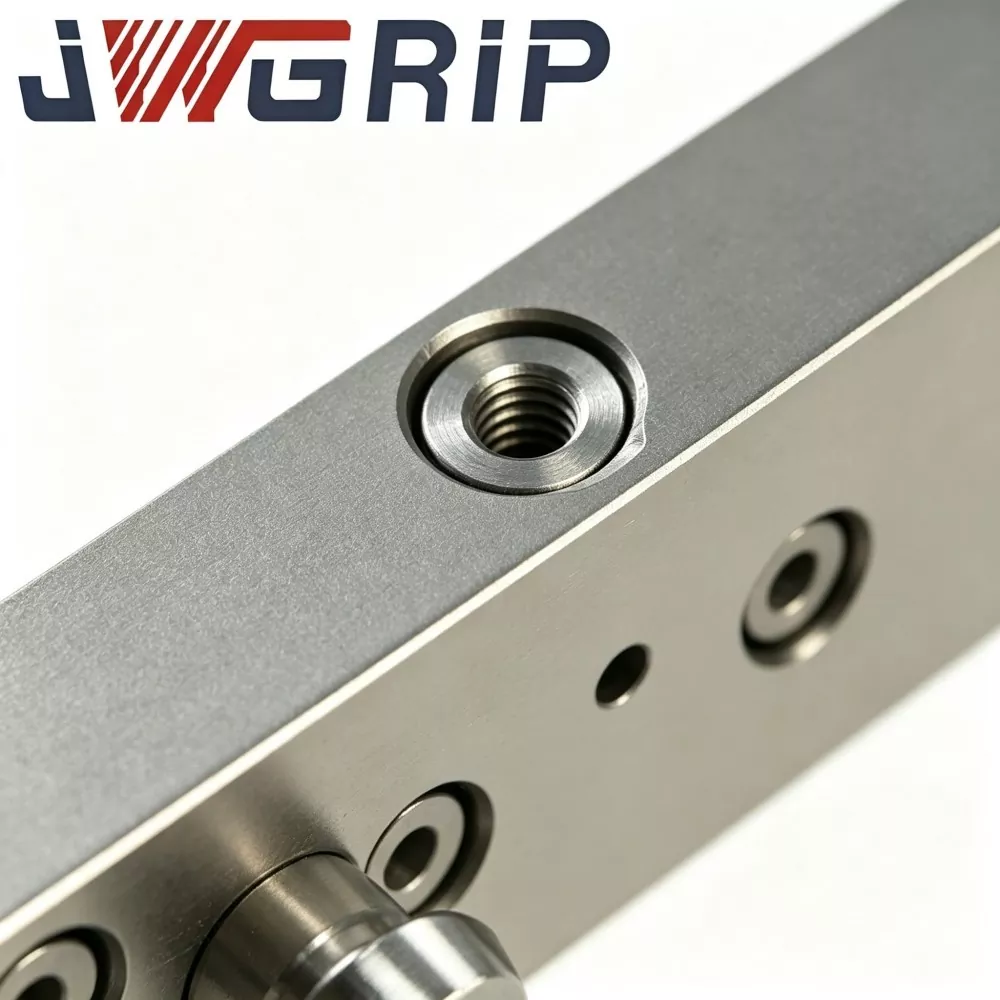
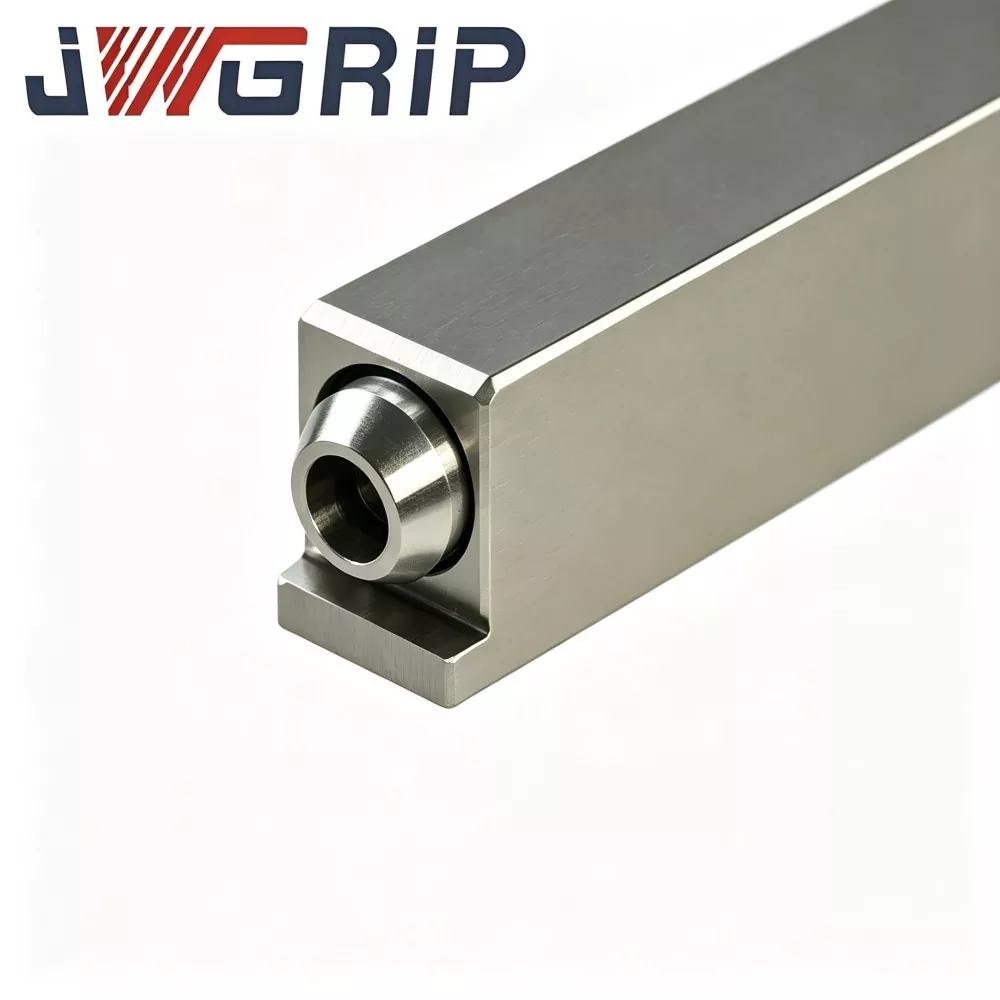
JWGRIP हा चीनमधील रोबोट क्विक चेंज टूल चेंजरसाठी UPC हिंज लिंकेज आर्मचा व्यावसायिक OEM निर्यातक आहे. हा एक कोर स्ट्रक्चरल कनेक्टिंग घटक आहे जो विशेषतः रोबोट स्वयंचलित फिक्स्चर स्वॅप आणि मानवरहित CNC लवचिक उत्पादन सेलसाठी डिझाइन केलेला आहे. रोबोट एंड इफेक्टर आणि यूपीसी झिरो-पॉइंट पॅलेट सेट दरम्यान की फोर्स-ट्रांसमिशन माध्यम म्हणून काम करत, हे ऑप्टिमाइझ्ड बिजागर लिंकेज आर्म पूर्णपणे रोबोट अक्ष मोशनद्वारे शून्य-पॉइंट पॅलेट्सचे यांत्रिक लॉकिंग आणि अनलॉकिंग लक्षात घेते, अतिरिक्त वायवीय आणि हायड्रॉलिक ड्रायव्हिंग डिव्हाइसची आवश्यकता दूर करते.
रोबोट क्विक चेंज टूल चेंजरसाठी UPC हिंज लिंकेज आर्म उच्च-परिशुद्धता ऑप्टिमाइझ्ड बिजागर लिंकेज यांत्रिक रचना स्वीकारते, जी रोबोट लीनियर मोशनला स्थिर आणि विश्वासार्ह पॅलेट क्लॅम्पिंग आणि अनलॉकिंग ॲक्शनमध्ये रूपांतरित करते. उच्च-शक्तीच्या मिश्र धातुच्या स्ट्रक्चरल स्टीलपासून तयार केलेले, अंतर्गत प्रक्रियेचा ताण दूर करण्यासाठी आणि दीर्घकालीन स्ट्रक्चरल स्थिरता सुनिश्चित करण्यासाठी कठोर मशीनिंगनंतर उत्पादनास कठोर ताण-निवारण उपचार केले जाते.
बिजागर संयुक्त पृष्ठभाग अचूक ग्राइंडिंगसह पूर्ण केले जातात, गुळगुळीत चक्रीय जोडणीची हालचाल आणि उत्कृष्ट पोशाख प्रतिरोध सक्षम करते. फ्लोटिंग कम्पेन्सेशन फंक्शनसह सुसज्ज, लिंकेज आर्म रोबोट डॉकिंग दरम्यान वारंवार पोझिशनिंग एरर शोषून घेऊ शकते, घटक जॅमिंग आणि किरकोळ संरेखन विचलनामुळे होणारे संरचनात्मक नुकसान प्रभावीपणे टाळते. स्वयंचलित सीएनसी उत्पादन पेशी आणि लाइट-आउट उत्पादन कार्यशाळांमध्ये मोठ्या प्रमाणावर लागू केले जाते, हे दीर्घ-चक्र मानवरहित पॅलेट एक्सचेंज ऑपरेशन्सची स्थिरता आणि सातत्य सुधारते.
पारंपारिक रोबोट पॅलेट-बदल उपाय
1. बहुतेक सोल्यूशन्स शून्य-पॉइंट लॉकिंग आणि अनलॉकिंग पूर्ण करण्यासाठी बाह्य एअर सिलेंडर्स किंवा रोबोट फ्लँजवर माउंट केलेल्या हायड्रॉलिक ॲक्ट्युएटरवर अवलंबून असतात. हे हाताच्या टोकाचे वजन वाढवते, अतिरिक्त गॅस-लिक्विड पाईपिंग लेआउटची आवश्यकता असते आणि गळती आणि बिघाड जोखीम वाढवते.
2. उच्च-घनता स्वयंचलित उत्पादन पेशींमध्ये, अत्यधिक परिधीय पाइपलाइन रोबोट मोशन ट्रॅजेक्टोरीजमध्ये व्यत्यय आणतात आणि प्रभावी कामाची जागा संकुचित करतात.
3. साधे कठोर जोडणारे हात रोबोट डॉकिंग दरम्यान किरकोळ स्थिती ऑफसेटची भरपाई करू शकत नाहीत. लहान पोझिशनिंग चुकीचे संरेखन असामान्य ताण, यांत्रिक जॅमिंग आणि शून्य-पॉइंट पॅलेट लॉकिंग संरचनांना कायमचे नुकसान निर्माण करते, ज्यामुळे लाइट-आउट मॅन्युफॅक्चरिंगसाठी उपकरणांचा डाउनटाइम वाढतो.
मुख्य डिझाइन फायदे
· उच्च-शक्तीच्या मिश्रधातूच्या स्ट्रक्चरल स्टीलपासून बनवलेले आणि कटिंग-प्रेरित अंतर्गत ताण काढून टाकण्यासाठी रफ-मशीनिंगनंतर ताण-निवारक उपचारांसह प्रक्रिया केली जाते
· हिंग्ज जॉइंट संपर्क पृष्ठभाग गुळगुळीत चक्रीय जोडणी गती आणि कमी घटक पोशाख हमी देण्यासाठी अचूक ग्राइंडिंगमधून जातात
· बिल्ट-इन लिंकेज फ्लोटिंग फंक्शन डॉकिंग दरम्यान रोबोटच्या पुनरावृत्ती पोझिशनिंग टॉलरन्समुळे झालेल्या लहान संरेखन त्रुटी शोषून घेते
· पॅलेट लॉक-अनलॉक क्रिया पूर्णपणे रोबोट अक्षाच्या हालचालीद्वारे चालविल्या जातात, द्रव-शक्ती सहाय्यक हार्डवेअर काढून टाकतात
· मानक UPC-मालिका शून्य-बिंदू पॅलेट्सशी थेट सुसंगत
एकाधिक स्वयंचलित सेल इंटिग्रेटर्सचा अभिप्राय सत्यापित करतो की हे लिंकेज आर्म रोबोट एंड-ऑफ-आर्म सेटअप्सला सुव्यवस्थित करते, परिधीय सहायक भागांचे प्रमाण कमी करते आणि दीर्घ-सायकल अप्राप्य उत्पादन अंतर्गत स्वयंचलित पॅलेट-स्वॅप विश्वसनीयता मजबूत करते.
अर्ज मूल्य
रोबोट एंड-इफेक्टर क्विक-चेंज युनिट्ससाठी यांत्रिक संक्रमण अंमलबजावणी घटक म्हणून, रोबोट क्विक चेंज टूल चेंजरसाठी JWGRIP UPC हिंज लिंकेज आर्म हे UPC-मानक रोबोट क्विक चेंज टूल चेंजर्ससह जोडण्यासाठी उद्देशाने तयार केलेले आहे. हे टूल मॅगझिन आणि रोबोट एंड इफेक्टर्समधील स्विंग ट्रान्झिशन आणि पोश्चर फाइन-ट्यूनिंग नुकसान भरपाई आव्हाने सोडवते.
रोबोट ऑटोमॅटिक टूल-चेंज सायकल दरम्यान, पोझिशनिंग विचलन जवळजवळ अटळ असतात, रोबोट जॉइंट पोझिशनिंग टॉलरन्स, टूल-मॅगझिन इंस्टॉलेशन ऑफसेट आणि स्व-वजनाखाली फिक्स्चर विक्षेपण यामुळे ट्रिगर होतात. कठोर निश्चित कनेक्शन संरचना डॉकिंगवर कठोर कठोर प्रभाव निर्माण करतील.
किरकोळ परिणाम: त्वरीत-बदला प्लेट लोकेटिंग पिन ओरखडा आणि डॉकिंग जॅमिंग
गंभीर परिणाम: रोबोट रिड्यूसर नुकसान, जलद-बदल अंतर्गत लॉकिंग असेंब्लीचा नाश, संपूर्ण द्रुत-बदल प्रणालीसाठी सेवा आयुष्य कमी
पारंपारिक कठोर लिंकेजमध्ये शून्य कोनीय फ्लोटिंग नुकसान भरपाई क्षमता असते, जी फिक्स्चर इंस्टॉलेशनच्या अचूकतेवर अत्यंत कठोर आवश्यकता ठेवते. अगदी लहान माउंटिंग चुकीचे संरेखन देखील ऑन-साइट डॉकिंग अयशस्वी आणि प्रकल्प तैनाती दरम्यान यांत्रिक अडथळा निर्माण करेल.
JWGRIP हिंज लिंकेज आर्म विशेष बिजागर-स्विंग लिंकेज आर्किटेक्चर वापरते. उच्च एकूण स्ट्रक्चरल कडकपणा जतन करताना, ते समायोज्य फ्लोटिंग नुकसान भरपाई देते:
डॉकिंग आणि बफर यांत्रिक प्रभाव शक्ती दरम्यान ऑफसेट स्थिती विचलन
रोबोट्स आणि त्वरीत बदल टूल चेंजर्ससाठी अचूकता आवश्यकता आराम करा
स्वयं-अनुकूल टूल डॉकिंग संरेखन आणि गुळगुळीत रोबोट पकडणे आणि सोडणे
रोबोट एंड-लोड मर्यादा पूर्ण करण्यासाठी हलके तपशील आणि यांत्रिक शक्ती संतुलित करा
रोबोट क्विक चेंज टूल चेंजरसाठी यूपीसी हिंज लिंकेज आर्म टूल-मॅगझिन ट्रान्झिशन, मल्टी-टूल रोटरी स्विचिंग आणि स्वयंचलित पॅलेट पिक-अँड-प्लेस कार्यांसाठी मोठ्या प्रमाणावर वापरले जाते. हे ऑन-साइट डीबगिंग वर्कलोड कमी करते आणि रोबोट द्रुत-बदल वर्कफ्लोची स्थिरता आणि सेवा जीवन वाढवते. हे JWGRIP UPC-अनुरूप रोबोट क्विक-चेंज वर्कस्टेशन्स बांधण्यासाठी एक महत्त्वपूर्ण यांत्रिक लिंकेज ऍक्सेसरी म्हणून काम करते.
अंतर्गत स्ट्रक्चरल लेआउट
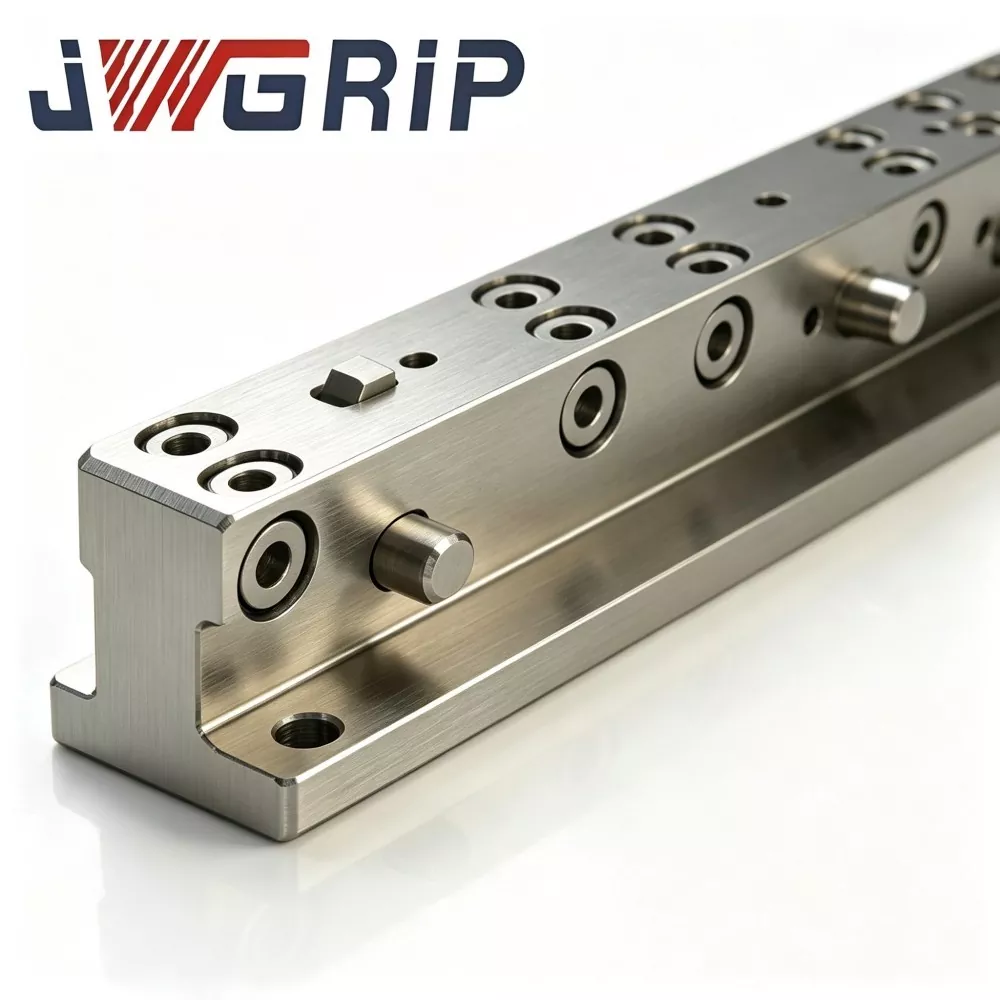
JWGRIP UPC हिंज लिंकेज आर्म एकाधिक कोर मॉड्यूल्समधून एकत्र केले आहे: मुख्य लिंकेज बॉडी, ड्युअल-हिंग रोटेटिंग जॉइंट्स, UPC-मानक क्विक-चेंज डॉकिंग फ्लँज, माउंटिंग बेस, लिमिट स्टॉप स्ट्रक्चर्स, तसेच ल्युब्रिकेशन-सीलिंग असेंब्ली.
मुख्य लिंकेज बॉडी: अचूक-मशीन उच्च-शक्ती एरोस्पेस-ग्रेड ॲल्युमिनियम मिश्र धातु
बिजागर रोटरी शाफ्ट: उच्च-शक्तीचे मिश्र धातुचे स्टील शमन आणि टेम्परिंग हीट ट्रीटमेंटसह प्रक्रिया केलेले
प्रत्येक रोटेटिंग शाफ्टमध्ये पोशाख-प्रतिरोधक बुशिंग प्लस डस्ट-प्रूफ सीलिंग स्ट्रक्चर, कटिंग कूलंट, वर्कशॉप डस्ट आणि मेटल चिप्स रोटरी घर्षण जोड्यांमध्ये प्रवेश करण्यापासून अवरोधित केले जातात.
एक इंटरफेस रोबोट क्विक-चेंज टूल चेंजर फ्लँजशी जोडतो; विरुद्ध टोक टूल-मॅगझीन-साइड फिक्स्चर किंवा टूल ॲडॉप्टरशी जोडते
कार्यरत यंत्रणा
1. जेव्हा रोबोट टूल बदलणारी हालचाल कार्यान्वित करतो, तेव्हा रोबोट एंड इफेक्टर संपूर्ण लिंकेज हात चालवतो.
2. द्रुत-बदल डॉकिंग टप्प्यावर, बिजागर सांधे पूर्व-परिभाषित कोनीय व्याप्तीमध्ये स्विंग फ्लोटिंग करण्याची परवानगी देतात पोझिशनिंग त्रुटी आणि फिक्स्चर इंस्टॉलेशन चुकीचे संरेखन. फ्लोटिंग नुकसान भरपाई फक्त डॉकिंग संरेखन दरम्यान सक्रिय होते.
3. एकदा त्वरीत-बदल लॉकिंग पूर्ण झाल्यावर, मर्यादा स्टॉप स्ट्रक्चर एंगेज आणि लॉक बिजागर सांधे. लिंकेज आर्म सर्व स्विंग मोशन अक्षम करून कठोर स्थितीत रूपांतरित होते, त्यानंतरच्या संपूर्ण मशीनिंग प्रक्रियेदरम्यान स्थिर साधन मुद्रा सुनिश्चित करते.
मुख्य स्पर्धात्मक सामर्थ्य
1. ±3° फ्लोटिंग बिजागर ऑफसेट नुकसान भरपाई डिझाइन रोबो पोझिशनिंग विचलन आणि फिक्स्चर माउंटिंग चुकीचे संरेखन, बफर डॉकिंग टक्कर शक्ती शोषून घेते. त्वरीत-बदली प्लेट्स आणि रोबोट रिड्यूसरला हार्ड-टक्कर नुकसान प्रतिबंधित करते आणि साइटवरील स्थापना अचूकता मानके सुलभ करते.
2. हलके-वजन असले तरी उच्च-शक्तीचे हायब्रीड मटेरियल कॉन्फिगरेशन लिंकेज बॉडीसाठी एरोस्पेस-ग्रेड हाय-स्ट्रेंथ ॲल्युमिनियम मिश्र धातु रोबोट एंड-लोड ओझे कमी करते. हीट-ट्रीटेड मिश्र धातु स्टील बिजागर शाफ्ट उत्कृष्ट पोशाख-प्रतिरोध आणि टॉर्शन-प्रतिरोधकता प्रदान करतात, हलके वजन आणि संरचनात्मक विश्वासार्हता यांच्यात इष्टतम संतुलन राखतात.
3. Self-engaged built-in limit stop mechanism Swing degree-of-freedom automatically locks right after docking and locking completion. मशीनिंग स्थितीत पूर्ण कडकपणा राखते आणि टूल शेकिंग काढून टाकते. हे एका युनिटमध्ये डॉकिंग-फेज फ्लोटिंग कॉम्पेन्सेशन आणि प्रोसेसिंग-फेज उच्च कडकपणा एकत्र करते.
4. धूळ-सील रोटेटिंग-शाफ्ट बुशिंग असेंब्ली मेटल चिप्स, कटिंग फ्लुइड आणि फॅक्टरी धूळ अलग करते. बिजागर रोटरी जोडी अडथळा आणि प्रवेगक ओरखडा टाळा. कठोर वर्कशॉप मशीनिंग वातावरणात बसते आणि लिंकेज आर्म सर्व्हिसचे आयुष्य वाढवते.
5. मानक UPC-विशिष्ट फ्लँज डॉकिंग इंटरफेस अतिरिक्त फ्लँज सुधारणा कार्याशिवाय JWGRIP UPC रोबोट क्विक चेंज टूल चेंजर्ससह अखंडपणे कनेक्ट होतो. साधी स्थापना आणि बदली, मुख्य प्रवाहातील रोबोट एंड क्विक-चेंज सोल्यूशन्सशी सुसंगत बाजारात.
6. लवचिक OEM नॉन-स्टँडर्ड कस्टमायझेशन सेवा आर्मची लांबी, स्विंग कॉम्पेन्सेशन अँगल, फ्लँज माउंटिंग होल लेआउट आणि रेट केलेली लोड क्षमता हे सर्व समायोजित केले जाऊ शकते. सानुकूल उपाय विविध रोबोट मॉडेल्स आणि विविध टूल-मॅगझीन लेआउट आवश्यकतांना समर्थन देतात.
अनुप्रयोग परिस्थिती
1. FMS लवचिक ऑटोमेशन वर्कस्टेशन रोबोट एकाधिक फिक्स्चर आणि पॅलेटसाठी स्वयंचलित रोटरी स्विचिंग लागू करतात. JWGRIP UPC क्विक चेंज टूल चेंजर्सशी जुळलेले, ते टूल-मॅगझीन इंस्टॉलेशन ऑफसेटद्वारे तयार केलेल्या डॉकिंग अलाइनमेंट अडचणींवर मात करते.
2. CNC रोबोट लोडिंग आणि अनलोडिंग सेल मशीनमधील पॅलेट ट्रान्सफरसाठी रोबोट फिक्स्चर पॅलेट्स हाताळतात. बिजागर लिंकेज आर्म डॉकिंग प्रभाव शोषून घेते आणि उत्पादन बदल-ओव्हर ऑपरेशन्ससाठी सातत्य आणि स्थिरता सुधारते.
3. रोबोट टूल मॅगझिन बफर ट्रांझिशन स्टेशन्स रोबोट वारंवार मल्टी-टूल मॅगझिनमधून विविध टूल्स आणतात. टूल-मॅगझीन इंस्टॉलेशन एरर सहन करते आणि डॉकिंग अयशस्वी वारंवारता कमी करते.
4. मोल्ड आणि फिक्स्चर ऑटो-स्विच उत्पादन लाइन्स मोल्ड, मोल्ड इन्सर्ट आणि जिग्ससाठी स्वयंचलित स्वॅपिंगची जाणीव करा. ऑन-साइट डीबगिंग श्रम कमी करा आणि वर्कस्टेशन कमिशनिंग सायकल कमी करा.
5. नॉन-स्टँडर्ड ऑटोमेशन उपकरणांसाठी रेट्रोफिट विद्यमान रोबोट एंड इफेक्टर्समध्ये फ्लोटिंग-कॉम्पॅटिबिलिटी फंक्शन जोडा. संपूर्ण द्रुत-बदल असेंब्ली सेट बदलण्याची आवश्यकता नाही.
स्थापना चरण
1. इंस्टॉलेशनपूर्वी, UPC क्विक-चेंज फ्लँज आणि लिंकेज-आर्म डॉकिंग फ्लँजचे संपर्क पृष्ठभाग स्वच्छ पुसून टाका. चिप्स आणि तेल दूषित दूर करा, सपाट फिटिंग पृष्ठभाग मिळवा. झुकलेल्या माउंटिंगमुळे बिजागर संयुक्त अतिरिक्त ताण टाळा.
2. निर्दिष्ट टॉर्क मूल्याचे काटेकोरपणे पालन करून फ्लँज कनेक्शन बोल्ट घट्ट करा. लिंकेज-आर्म विकृत होणे आणि बिजागर जॅमिंग टाळण्यासाठी ओव्हर-टॉर्क फास्टनिंग निषिद्ध आहे.
3. असेंब्लीनंतर, बिजागराची हालचाल तपासण्यासाठी लिंकेज आर्म मॅन्युअली स्विंग करा, चिकटविल्याशिवाय सहजतेने चालते. पुष्टी करा मर्यादा-स्टॉप संरचना सामान्यपणे कार्य करतात.
4. रोबोट शिकवण्यामध्ये डीबगिंग पूर्ण करा. वाजवी डॉकिंग दृष्टिकोन गती कॉन्फिगर करा. बिजागर नुकसान भरपाई कोन आणि यंत्रणा ओव्हरलोड जोखीम ओलांडू नये म्हणून हाय-स्पीड हार्ड-इम्पॅक्ट डॉकिंगला मनाई करा.
5. झटपट-बदल लॉकिंग प्रक्रिया पूर्ण झाल्यानंतर, लिमिट-स्टॉप यंत्रणेने लिंकेज-आर्म स्विंग स्वातंत्र्य लॉक केले आहे आणि कोणतेही टूल वॉबल अस्तित्वात नाही याची पडताळणी करा, नंतर तुम्ही काम किंवा मशीनिंग कार्ये पकडणे सुरू करू शकता.
6. नियमित देखभाल करा: शेड्यूलनुसार बिजागर शाफ्ट स्नेहन बिंदू वंगण घालणे. शाफ्ट सीलिंग भागांभोवती साफ चिप बिल्डअप. बिजागर स्विंग क्रिया सुस्त झाल्यावर बुशिंग वेअर स्थितीचे निरीक्षण करा.
7. द्रुत-बदल लॉकिंग पूर्ण होण्यापूर्वी कटिंग किंवा हेवी-लोड प्रक्रिया ऑपरेशन्स कधीही चालवू नका. बाजूकडील टॉर्क लोडपासून बिजागराच्या सांध्यांचे संरक्षण करा आणि लिंकेज-आर्मचे कायमचे नुकसान टाळा.
दोष निदान आणि निराकरण मार्गदर्शक
1. फॉल्ट इंद्रियगोचर: रोबोट द्रुत-बदलादरम्यान वारंवार डॉकिंग अपयश आणि यांत्रिक जॅमिंग
संभाव्य कारणे: अपुरा बिजागर स्विंग भरपाई श्रेणी; अत्यधिक रोबोट शिकवण्याचा मार्ग विचलन; स्क्युड फ्लँज माउंटिंग; बिजागर शाफ्टमध्ये अडकलेल्या धातूच्या चिप्स
काउंटरमेजर्स: सामान्य बिजागर स्विंग कामगिरी सत्यापित करा; रोबोट मोशन ट्रॅजेक्टोरी ऑप्टिमाइझ करा; फ्लँज समांतरता पुन्हा-कॅलिब्रेट करा; शाफ्ट-सीलिंग झोनभोवती चिप मोडतोड साफ करा
2. फॉल्ट इंद्रियगोचर: लॉकिंग क्रियेनंतर टूल वबल होतो
संभाव्य कारणे: मर्यादा-स्टॉप यंत्रणा अपूर्ण प्रतिबद्धता; यूपीसी क्विक-चेंज टूल चेंजर पूर्णपणे लॉक केलेले नाही; फ्लँज माउंटिंग बोल्ट सैल
काउंटरमेजर्स: स्टॉप स्ट्रक्चरची संपूर्ण प्रतिबद्धता तपासा; UPC द्रुत-बदल लॉकिंग स्थिती दोनदा तपासा; री-टॉर्क फ्लँज कनेक्शन बोल्ट
3. फॉल्ट इंद्रियगोचर: हिंज जॉइंट स्विंग कडक आहे किंवा पूर्णपणे अडकलेला आहे
संभाव्य कारणे: चिप्स आणि कटिंग कूलंट बिजागर बुशिंगमध्ये प्रवेश करणे; बुशिंग घटक पोशाख; फिरणारे शाफ्ट विकृत रूप
काउंटरमेजर्स: अंतर्गत बिजागर दूषित पदार्थ वेगळे करा आणि बाहेर काढा; जीर्ण झालेले बुशिंग बदला; शाफ्ट विकृत दिसल्यास संपूर्ण लिंकेज आर्म बदला
4. फॉल्ट इंद्रियगोचर: लिंकेज-आर्म डिफॉर्मेशन किंवा क्रॅक नुकसान
संभाव्य कारणे: ऑपरेटिंग लोड रेट केलेल्या कमाल लोडपेक्षा जास्त आहे; हिंसक डॉकिंग प्रभाव; अनलॉक केलेल्या बिजागर स्थितीत कटिंग टॉर्क लागू केला जातो
काउंटरमेजर्स: वापर बंद करा आणि लिंकेज आर्म बदला; व्यावहारिक लोड पॅरामीटर्सचे पुनर्मूल्यांकन; मशीनिंग स्टार्टअपपूर्वी त्वरित-बदल लॉकिंग पूर्ण होण्याची खात्री करा
पॅकेजिंग आणि शिपमेंट व्यवस्था
प्रत्येक JWGRIP UPC बिजागर लिंकेज आर्मसाठी सरफेस अँटी-रस्ट उपचार लागू केले जातात. बिजागर शाफ्ट पोझिशन्स अँटी-रस्ट ग्रीससह लेपित आहेत, त्यानंतर प्रत्येक युनिट वैयक्तिकरित्या पीई संरक्षणात्मक बॅगने पॅक केले जाते.
स्मॉल-बॅच ऑर्डर हेवी-ड्युटी कार्टनने भरलेल्या असतात. बल्क प्रोजेक्ट ऑर्डर्समध्ये बफर पॅडिंग मटेरियल बसवलेले शॉक-प्रूफ लाकडी केसांचा अवलंब केला जातो, जे फ्लँज डॉकिंग चेहऱ्यांचे आणि बिजागर रोटरी असेंब्लींना ट्रांझिट हानीपासून संरक्षण देते.
प्रत्येक शिपमेंटमध्ये संपूर्ण इंस्टॉलेशन-कमिशनिंग तांत्रिक कागदपत्रे संलग्न आहेत.
मानक उत्पादन लीड-टाइम: 10-17 कार्य दिवस. निवडलेले मानक वैशिष्ट्य रेडी-टू-शिप स्टॉक राखतात.
विनामूल्य नमुना मूल्यांकन उपलब्ध आहे; नमुना वाहतुक खर्च खरेदीदारांनी घेणे आवश्यक आहे.
OEM नॉन-कस्टम ऑर्डर हाताची लांबी, नुकसान भरपाई कोन तसेच फ्लँज होल लेआउटसाठी सुधारणांना समर्थन देतात.
विक्री नंतर समर्थन
इंस्टॉलेशन आणि कमिशनिंग समस्यांसाठी तांत्रिक दस्तऐवजीकरण आणि दूरस्थ ऑनलाइन मार्गदर्शन दिले जाते.
बिजागर बुशिंगसारखे घालण्यायोग्य सुटे भाग फील्ड बदलण्यासाठी स्वतंत्रपणे खरेदी केले जाऊ शकतात.
मोठ्या प्रमाणात प्रकल्प ऑर्डरसाठी, विनंती केल्यावर सशुल्क ऑन-साइट कमिशनिंग सेवेची व्यवस्था केली जाऊ शकते.
वारंवार विचारले जाणारे प्रश्न
Q1: JWGRIP UPC हिंज लिंकेज आर्म बेअर मशीनिंग कटिंग टॉर्क करू शकते का?
A: नाही. रोबोट क्विक चेंज टूल चेंजरसाठी UPC हिंज लिंकेज आर्म फक्त द्रुत-बदल डॉकिंग टप्प्यासाठी फ्लोटिंग नुकसान भरपाई देते. लॉक केल्यानंतर, मर्यादा-स्टॉप संरचना सर्व स्विंग हालचाली लॉक करते. JWGRIP UPC क्विक चेंज टूल चेंजरद्वारे मशीनिंग कटिंग लोड पूर्णपणे वहन करणे आवश्यक आहे. बिजागराच्या सांध्यांनी कधीही टॉर्क कापून घेऊ नये.
Q2: स्विंग नुकसान भरपाई कोन अपग्रेड करणे शक्य आहे का?
A: मानक तपशील ±3° स्विंग भरपाईसह येतो. OEM सानुकूलित सेवेद्वारे मोठा भरपाई कोन साकार केला जाऊ शकतो. कृपया लक्षात घ्या की विस्तारित नुकसान भरपाई कोन एकूण संरचनात्मक कडकपणा कमी करेल, त्यानुसार रोबोट एंड-लोड मूल्यांकन आवश्यक असेल.
Q3: ते थर्ड-पार्टी नॉन-UPC रोबोट क्विक-चेंज प्लेट्सला समर्थन देते?
A: मानक आवृत्ती UPC-मानक फ्लँज इंटरफेस स्वीकारते. सानुकूलित फ्लँज होल लेआउट वैकल्पिक द्रुत-बदल प्रणाली अनुकूल करण्यासाठी प्रक्रिया केली जाऊ शकते.
Q4: घातलेले बिजागर बुशिंग वेगळे बदलले जाऊ शकतात?
उ: होय. बुशिंग्ज हे घालण्यायोग्य अतिरिक्त घटक म्हणून परिभाषित केले जातात आणि ते वैयक्तिकरित्या खरेदी आणि बदलले जाऊ शकतात. फिरणाऱ्या शाफ्टला विकृत रूप येत असल्यास, पूर्ण जोडणी-आर्म बदलणे आवश्यक आहे.
Q5: हे लिंकेज आर्म हेवी-पेलोड रोबोट ऍप्लिकेशन्ससाठी योग्य आहे का?
A: मानक मॉडेल कमाल 80 kg रोबोट एंड-लोडला सपोर्ट करते. हेवी-लोड परिस्थितींसाठी प्रबलित सानुकूल प्रकार निवडले जावे. अंतिम निवड करण्यापूर्वी नेहमी रोबोट एंड-लोड रेटिंगची पुष्टी करा.
निवड संदर्भ बिंदू
JWGRIP UPC हिंज लिंकेज आर्म रोबोट क्विक-चेंज सिस्टमसाठी फ्लोटिंग ट्रान्झिशन मेकॅनिकल हार्डवेअर म्हणून कार्य करते. त्याचे मूळ मूल्य डॉकिंग स्टेजवर ऑफसेटिंग स्थिती विचलन प्रभाव आणि रोबोट ऑटोमेशन वर्कस्टेशन्ससाठी डीबगिंग अडचण कमी करण्यात आहे.
प्रथम रोबोट वास्तविक एंड-लोड रेटिंगची पुष्टी करा; उत्पादन रेट केलेल्या लोड क्षमतेच्या पलीकडे कधीही जाऊ नका.
डॉकिंग फ्लँज UPC-मानक तपशीलाशी जुळते याची पडताळणी करा.
मोठ्या फिक्स्चर इन्स्टॉलेशन ऑफसेटसह प्रकल्पांसाठी, तुम्ही सानुकूल-निर्मित मोठ्या स्विंग-कम्पेन्सेशन अँगलचा विचार करू शकता, दरम्यानच्या काळात संपूर्ण संरचनात्मक कडकपणाचे सर्वसमावेशकपणे मूल्यांकन करणे आवश्यक आहे.
डस्ट-प्रूफ सीलिंग आणि इंटिग्रेटेड लिमिट-स्टॉप स्ट्रक्चर्ससह सुसज्ज तयार युनिट्सला प्राधान्य द्या. साध्या असुरक्षित लिंकेज आवृत्त्या टाळा, जे धुळीने भरलेल्या, चिपने भरलेल्या कार्यशाळेच्या वातावरणात जलद बिजागर पोशाखांना सामोरे जातील.
चौकशी पाठवा
संपर्क माहिती
-
पत्ता
क्रमांक 44, डॅनिंग एंटरप्रेन्योरशिप रोड, हुमेन टाउन, डोंगगुआन सिटी, ग्वांगडोंग प्रांत, चीन
-
दूरध्वनी
-
ईमेल
JWGRIP कडे चौकशी पाठवण्यासाठी आपले स्वागत आहे. आमची व्यावसायिक तांत्रिक आणि विक्री संघ विनामूल्य फिक्स्चर निवड, सानुकूलित समाधान डिझाइन आणि अचूक कोटेशन प्रदान करेल.

बातम्या शिफारशी