मराठी
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
अचूक वर्कहोल्डिंगसाठी राउंड बेस सेल्फ-सेंटरिंग व्हिसेस उत्पादक
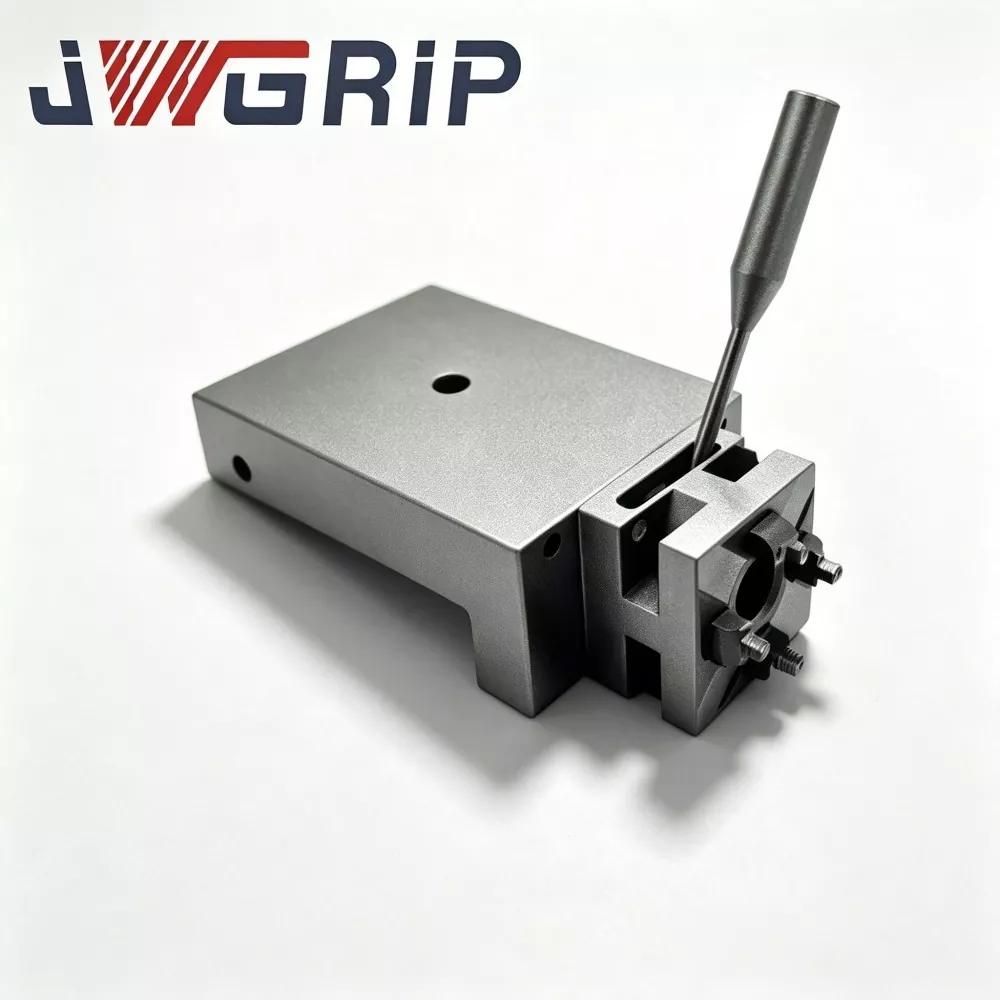
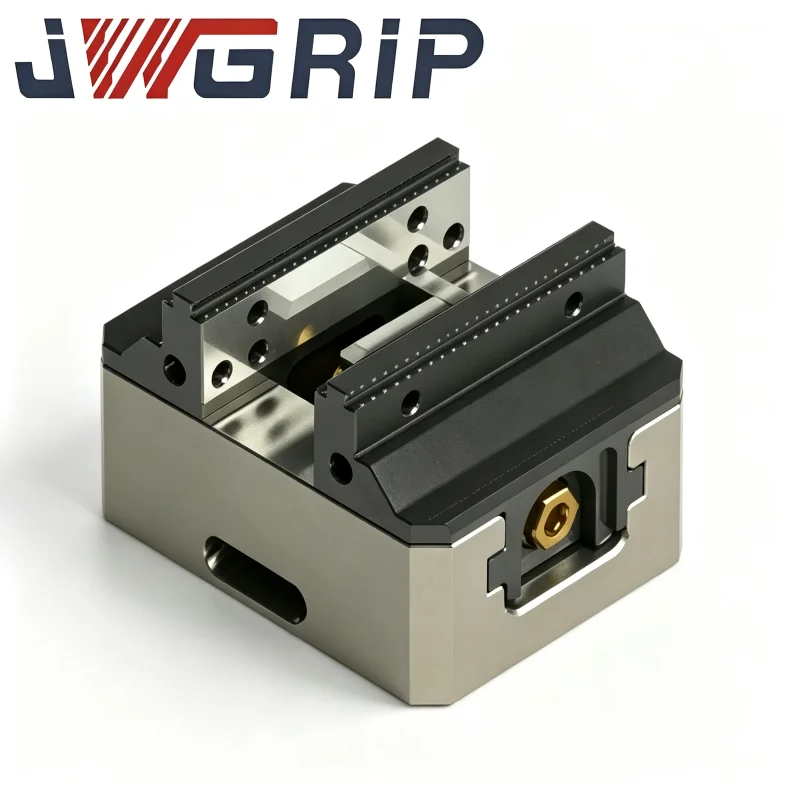
राउंड बेस सेल्फ-सेंटरिंग व्हिसेसचे मूळ-उपकरणे पुरवठादार म्हणून,JWGRIPगोलाकार बेस कास्ट-फोर्ज्ड बॉडीज, वाइड-ओपनिंग जॉ असेंब्ली आणि रोटरी-कॉम्पॅटिबल शून्य-पॉइंट कनेक्शन फ्लँज तयार करते ज्यात रोटेशनल रिपीटेबिलिटी व्हॅलिडेशन पाच-अक्ष मशीनिंग वर्कशॉप्स आणि वारंवार कोनीय वर्कपीस इंडेक्सिंगसह फिक्स्चर इंटिग्रेटर आहेत. हे गोलाकार-बेस क्लॅम्पिंग हार्डवेअर फिक्स्चरमधून भाग न काढता वर्कपीस री-ओरिएंटेशन सक्षम करते.
हे H125 मालिका हेवी ड्यूटी सेल्फ-सेंटरिंग व्हाईस आणि सह जोडलेले बहुउद्देशीय क्लॅम्पिंग स्टेशन तयार करू शकते.झिरो पॉइंट पॅलेट मालिका, फिक्स्ड ओरिएंटेशन हेवी मिलिंग आणि इंडेक्स्ड अँगुलर मल्टी-सर्फेस मशीनिंग कव्हर करते. उत्पादनादरम्यान कठोर परिपत्रक-रन-आउट आणि जबडा-सिंक्रोनाइझेशन आयामी नियंत्रणे लागू केली जातात.
सामान्य फिक्स्चर कमतरता
अनेक पंच-अक्ष कार्यशाळा कोनीय अनुक्रमणिका कार्यासाठी स्क्वेअर-बेस व्हाईस युनिट्सवर अवलंबून असतात. स्क्वेअर-बेस व्हिसेससाठी ऑपरेटरला जेव्हा नवीन वर्कपीस कोन आवश्यक असेल तेव्हा संपूर्ण फिक्स्चर अनक्लॅम्प, री-रोटेट आणि री-डायल-इंडिकेशन आवश्यक असते. या पुनरावृत्ती रीडजस्टमेंटमध्ये मोठ्या प्रमाणात मौल्यवान मशीन रनटाइम आणि मॅन्युअल श्रम खर्च होतात.
मॅन्युअल री-इंडेक्सिंग बॅच-उत्पादित घटकांना कोणता धोका आणेल?
प्रत्येक वेळी तुम्ही फिक्स्चर रिलीझ करता आणि त्याचे स्थान बदलता, नवीन पोझिशनिंग त्रुटी सादर केली जाऊ शकते. संचयी कोनीय विचलन बहु-पृष्ठीय वैशिष्ट्ये चुकीचे संरेखित करेल, परिणामी नॉन-कन्फॉर्मिंग भाग जे रेखाचित्र भौमितिक-सहिष्णुता आवश्यकता पूर्ण करू शकत नाहीत.
कोनीय स्थितीसाठी दुकाने मॅन्युअल डायल-गेजचे काम कसे कमी करू शकतात?
काही कारखाने सामान्य फ्लॅट-बेस व्हिसेससह जोडलेले रोटरी टेबल वापरून पहा. हे संयोजन एकूण स्टॅक-अप उंची नाटकीयरित्या वाढवते. अत्याधिक एकूण उंची टूल-टक्कर संभाव्यता वाढवते आणि वास्तविक सामग्री काढण्यासाठी उपलब्ध Z-अक्षावरील प्रभावी प्रवास कमी करते.
गोलाकार-बेस क्लॅम्पिंग केवळ पूर्ण-फिरत्या सतत मशीनिंगसाठी उपयुक्त आहे का?
अगदी उलट. बहुतेक व्यावहारिक उत्पादन परिस्थिती स्वतंत्र इंडेक्स-आणि-लॉक ऑपरेशन्स वापरतात. वर्तुळाकार बेस ऑपरेटरना अनेक स्थिर कार्य कोन सेट करण्यास, रचना कठोरपणे लॉक करण्यास आणि कटिंग सायकल दरम्यान सतत फिरत नसताना स्थिर मिलिंग किंवा ड्रिलिंग कार्यान्वित करण्यास अनुमती देते.
कार्यात्मक फरक
वाइड क्लॅम्पिंग रेंज राउंड बेस सेल्फ सेंटरिंग व्हाईस: वर्तुळाकार-बेस रोटरी क्षमता टिकवून ठेवताना एक अतिरिक्त-ब्रॉड जबडा ओपनिंग स्पॅन प्रदान करते. हे लहान कॉम्पॅक्ट ब्लँक्सपासून ते तुलनेने रुंद प्रोफाइल वर्कपीसपर्यंत विविध रिकाम्या आयामांना अनुकूल आहे. ऑपरेटर संपूर्ण व्हाईस असेंब्ली वारंवार अदलाबदल न करता विविध भागांचे आकार हाताळू शकतात.
हेवी ड्यूटी राऊंड बेस सेल्फ सेंटरिंग व्हाईस फॉर 5 ॲक्सिस मशीनिंग: घट्ट वर्तुळाकार बेस स्ट्रक्चर आणि मजबूत अंतर्गत लॉकिंग यंत्रणा बांधलेली. हेवी-स्टॉक-रिमूव्हल फाइव्ह-एक्सिस मिलिंग दरम्यान तयार होणारी शक्तिशाली कटिंग फोर्स टिकवून ठेवते. कोन इंडेक्सिंग केल्यानंतर, लॉकिंग स्ट्रक्चर सूक्ष्म-कंपन काढून टाकते जे अन्यथा पृष्ठभागाच्या समाप्तीला खराब करेल.
उच्च अचूकता राउंड बेस सेल्फ सेंटरिंग सीएनसी व्हाइस: उच्च-अचूक सहिष्णुता-गंभीर नोकऱ्यांसाठी ऑप्टिमाइझ केलेले. कडक गोलाकार-रन-आउट नियंत्रण आणि बारीक-तयार केलेले जबड्याचे सिंक्रोनस घटक डझनभर अनुक्रमणिका-आणि-लॉकिंग चक्रानंतरही मध्यभागी विचलन कमी ठेवतात. हे मोल्डशी संबंधित भाग आणि अचूक यांत्रिक घटक उत्पादनास बसते.
ऑपरेशन मार्गदर्शक तत्त्वे
अनुक्रमणिकेनंतर रोटरी लवचिकता आणि स्थिर-स्थिती कडकपणा यांचा समतोल कसा साधता? एकदा तुम्ही लक्ष्य कोनात पोहोचल्यावर युनिट घट्टपणे लॉक करू शकत नसल्यास फ्री-रोटेटिंग क्षमतेचा अर्थ काहीही नाही. कोणताही कटिंग पास सुरू करण्यापूर्वी नेहमी संपूर्ण लॉकिंग टॉर्क ऍप्लिकेशन पूर्ण करा. आंशिक लॉकिंग कटिंग लोड अंतर्गत लहान टोकदार प्रवाह निर्माण करेल.
झिरो-पॉइंट टूलिंगमध्ये गोलाकार-बेस हार्डवेअर मिसळताना कोणत्या चुका वारंवार होतात? वापरकर्ते कधीकधी मशीन-टेबल अक्षांच्या रोटरी गतीसह व्हाईसच्या रोटरी फंक्शनला गोंधळात टाकतात. गोलाकार बेस मॅन्युअल फिक्स्चर-स्तरीय कोणीय प्रीसेट प्रदान करतो; ते मूळ पाच-अक्ष मशीन रोटरी अक्षांची जागा घेत नाही. या कार्याचा गैरसमज चुकीचा प्रोग्रामिंग संदर्भ सेटिंग्ज तयार करेल.
रोटरी-बेस सेटअपसाठी तुम्ही जबड्याचे कॉन्फिगरेशन कसे निवडावे? कठोर जबडे नियमित सममितीय घन रिक्त स्थानांसाठी चांगले काम करतात. जेव्हा तुम्ही अनियमित कास्ट किंवा बनावट भाग पकडता तेव्हा, रोटेड क्लॅम्पिंग दरम्यान आंशिक पॉइंट-लोडिंग रोखण्यासाठी, जुळणारे कॉन्टॅक्ट कॉन्टूर्स तयार करण्यासाठी मशीन करण्यायोग्य सॉफ्ट-जॉ इन्सर्टचा अवलंब केला पाहिजे.
पूरक वर्कहोल्डिंग हार्डवेअरसह मिश्र-मोड क्लॅम्पिंग स्टेशन कसे तयार करावे?
H125 मालिका हेवी ड्यूटी सेल्फ-सेंटरिंग व्हाईसच्या बाजूने कोणती ऍप्लिकेशन परिस्थिती एकत्रित तैनाती योग्य आहे?
मिश्र ऑर्डर प्राप्त करणारे कारखाने मल्टी-एंगल इंडेक्स केलेल्या नोकऱ्यांसाठी काही मशीन पोझिशन्स गोलाकार-बेस युनिटसह सुसज्ज करू शकतात आणि निश्चित-ओरिएंटेशन हाय-फोर्स मिलिंगसाठी हेवी-ड्यूटी स्क्वेअर-बेस व्हिससह इतर स्टेशन्स सुसज्ज करू शकतात. हे लेआउट मिश्र-ऑर्डर इनकमिंग कामासाठी संसाधन वाटप इष्टतम करते.
झिरो पॉइंट पॅलेट सिरीजसह जोडण्यामुळे कोणते व्यावहारिक फायदे मिळतात?
वर्तुळाकार-बेस व्हाईस मशीन वर्क लिफाफाच्या बाहेर पॅलेट्सवर माउंट केले जाऊ शकते. ऑपरेटर बेंचवर वर्कपीस क्लॅम्पिंग आणि अँगल प्रीसेटिंग पूर्ण करतात, त्यानंतर संपूर्ण असेंब्ली मशीन-साइड लोकेटिंग चक्सवर स्थानांतरित करतात. हे ऑन-मशीन सेटअप आणि इंडेक्सिंग वेळ मोठ्या प्रमाणात कमी करते.
वजनाशी संबंधित कोणते धोके टाळले पाहिजेत?
गोलाकार पाया अतिरिक्त संरचनात्मक वस्तुमान जोडतो. व्हिसेचे एकूण एकत्रित वस्तुमान अधिक रॉ रिकामे मोजा. मशीन रोटरी-टेबल पेलोड आणि पॅलेट रेट केलेले लोड कधीही ओलांडलेले नाहीत याची पुष्टी करा. ओव्हर-लोडिंग मशीन-टेबल अचूकतेला हानी पोहोचवेल आणि यांत्रिक पोशाखांना गती देईल.
मटेरियल आणि मॅन्युफॅक्चरिंग हायलाइट्स
वर्तुळाकार बेस बॉडी इंटिग्रेटेड कास्ट-फोर्ज्ड अलॉय स्टीलचा अवलंब करते. गोलाकार-रन-आउट त्रुटी नियंत्रित करण्यासाठी रोटरी मिलन पृष्ठभाग मल्टी-स्टेप अचूक ग्राइंडिंगमधून जातात. अंतर्गत इंडेक्स-लॉकिंग घटक कार्ब्युराइज्ड आणि क्वेंच्ड स्टीलचा वापर करतात ज्यामुळे वारंवार कोन समायोजन चक्रांपासून पोशाख होतो. जॉ सिंक्रोनस ट्रान्समिशन असेंब्ली बेस रोटेशनल स्थितीकडे दुर्लक्ष करून स्थिर स्व-केंद्रित कार्यप्रदर्शन राखतात.
उत्पादन कार्यशाळा सोडण्यापूर्वी प्रत्येक तयार युनिट रोटरी रन-आउट तपासणी, सेंटरिंग-अचूकता चाचणी आणि लॉकिंग-स्ट्रेंथ सत्यापन उत्तीर्ण करते. माउंटिंग फ्लँज परिमाणे मुख्य प्रवाहातील शून्य-बिंदू पॅलेट इंटरफेससह सुसंगतता राखतात.
सानुकूल करण्यायोग्य पर्यायांमध्ये सुधारित जबडा उघडण्याच्या मर्यादा, विशेष-उंचीचे वर्तुळाकार तळ आणि अनन्य पाच-अक्ष फिक्स्चर आवश्यकता पूर्ण करण्यासाठी मानक नसलेले माउंटिंग होल लेआउट समाविष्ट आहेत.
ऑपरेशनल नोट्स
रोटरी मॅटिंग गॅप हळूहळू उत्पादन चक्रांवर बारीक चिप्स आणि शीतलक अवशेष जमा होतील. फिरत्या संपर्क पृष्ठभागांमध्ये अडकलेले अवशेष रन-आउट त्रुटी आणतील आणि लॉकिंग घट्टपणा कमकुवत करेल. रोटरी इंटरफेसची नियमित विघटन-सहाय्यित साफसफाई वगळली जाऊ शकत नाही. दीर्घकालीन निरंतर उत्पादनामध्ये रोटरी क्लिअरन्स स्पेसमध्ये मोडतोड निर्माण झाल्यास चांगल्या प्रकारे तयार केलेल्या वर्तुळाकार-बेस हार्डवेअरला देखील कोनीय पुनरावृत्ती कमी होण्यास त्रास होईल.


- View as
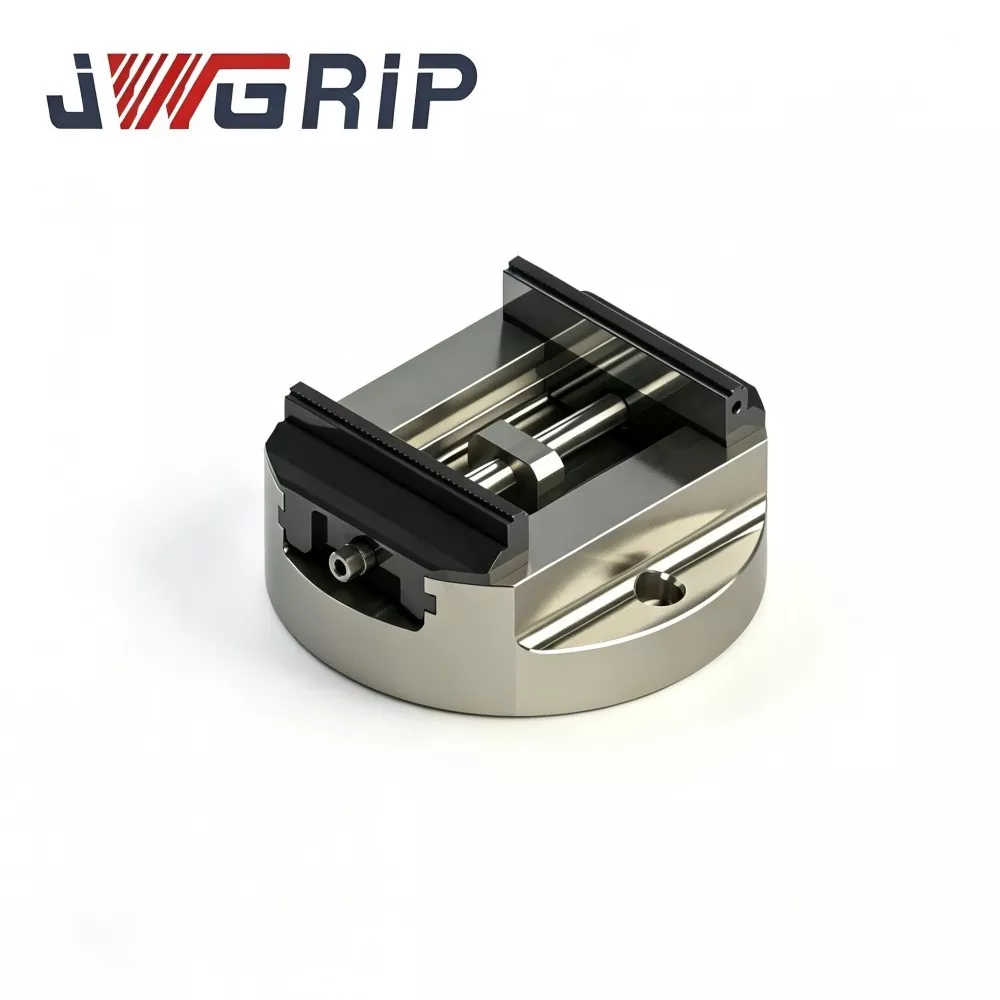
उच्च-अचूकता गोल बेस स्वयं-केंद्रित CNC Vise
JWGRIP हे चीनमधील 5 ॲक्सिस मशीनिंगसाठी सानुकूलित उच्च-अचूकता राऊंड बेस सेल्फ-सेंटरिंग सीएनसी व्हाईसचे व्यावसायिक निर्माता आणि पुरवठादार आहे, जलद जागतिक वितरणासाठी मानक मॉडेल्स पूर्णपणे स्टॉकमध्ये आहेत. हे 5-अक्ष आणि जटिल मल्टी-अक्ष सीएनसी मशीनिंग ऑपरेशन्ससाठी व्यावसायिकरित्या इंजिनियर केलेले उच्च-परिशुद्धता एकात्मिक CNC वर्कहोल्डिंग फिक्स्चर आहे. प्रीमियम डक्टाइल आयर्न बॉडी आणि इंडक्शन-कठोर मार्गदर्शक संरचना स्वीकारून, ते अल्ट्रा-हाय रिपीटेबल क्लॅम्पिंग परफॉर्मन्स, कॉम्पॅक्ट स्पेस-सेव्हिंग लेआउट आणि हाय-रिजिडीटी कटिंग स्टॅबिलिटी एकाच इंटिग्रेटेड युनिटमध्ये समाकलित करते.
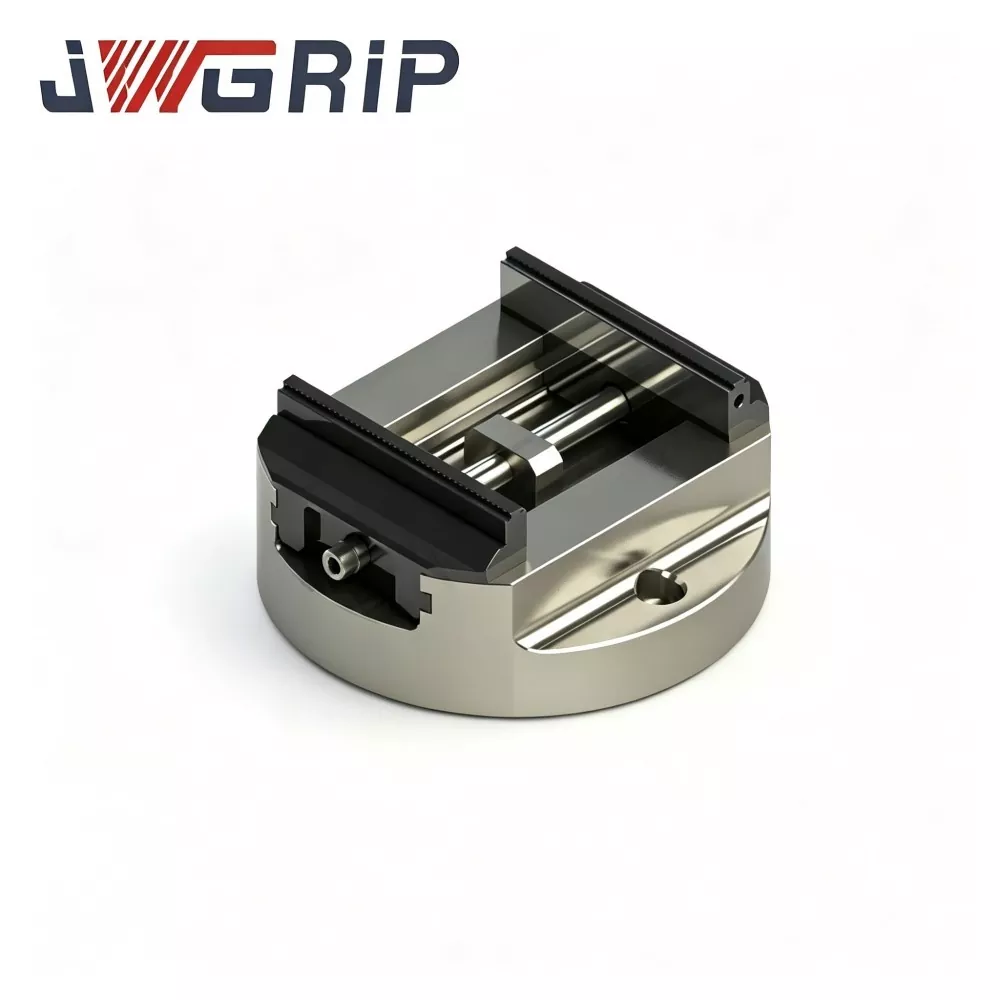
5 अक्ष मशीनिंगसाठी हेवी-ड्यूटी राउंड बेस सेल्फ-सेंटरिंग व्हाईस
JWGRIP हे चीनमधील 5 ॲक्सिस मशीनिंगसाठी नवीन डिझाईन हेवी-ड्यूटी राउंड बेस सेल्फ-सेंटरिंग व्हाईसचे व्यावसायिक निर्माता आणि पुरवठादार आहे, वेळेवर प्रकल्प वितरणासाठी स्टँडर्ड स्पेसिफिकेशन्ससह. हे उच्च-लोड 5-अक्ष एकाचवेळी मशीनिंग, पाळणा-प्रकार आणि रोटरी टेबल प्रोसेसिंग परिस्थितीसाठी व्यावसायिकरित्या ऑप्टिमाइझ केलेले एकात्मिक उच्च-कडकपणाचे क्लॅम्पिंग फिक्स्चर आहे. अपग्रेडेड जाड गोल बेस स्ट्रक्चरचा अवलंब करून आणि उच्च-गुणवत्तेची सामग्री आणि कठोर औद्योगिक उत्पादन मानकांसह उत्पादित, ते मजबूत अँटी-ओव्हरटर्निंग कडकपणा, उच्च-कार्यक्षमता वर्कपीस सेटअप आणि टिकाऊ मॉड्यूलर संरचना एकाच एकात्मिक युनिटमध्ये समाकलित करते.

वाइड क्लॅम्पिंग रेंज राउंड बेस सेल्फ-सेंटरिंग व्हिस
JWGRIP हे चीनमधील वाइड क्लॅम्पिंग रेंज राऊंड बेस सेल्फ-सेंटरिंग वायसेचे व्यावसायिक उत्पादक आणि पुरवठादार आहे, विविध प्रकल्प वितरण मागण्या पूर्ण करण्यासाठी स्टँडर्ड मॉडेल्स पूर्णत: स्टॉकमध्ये आहेत. सीएनसी रोटरी टेबल्स, 4-अक्ष आणि 5-अक्ष मल्टी-अक्ष मशीनिंग वर्कफ्लोसाठी खास विकसित केलेले हे एक नवीन इंजिनीयर केलेले इंटिग्रेटेड प्रिसिजन क्लॅम्पिंग फिक्स्चर आहे. ऑप्टिमाइझ्ड राउंड बेस स्ट्रक्चरल डिझाइनचा अवलंब करून आणि कठोर उच्च-गुणवत्तेच्या औद्योगिक मानकांनुसार उत्पादित, ते एका युनिटमध्ये विस्तृत-श्रेणी क्लॅम्पिंग क्षमता आणि उच्च-स्थिरता रोटरी पोझिशनिंग फंक्शन समाकलित करते.
JWGRIP हा चीनमधील व्यावसायिक गोल बेस स्वयं-केंद्रित Vises निर्माता आणि पुरवठादार आहे. आमच्या कारखान्याकडून स्पर्धात्मक किमतीत घाऊक उच्च दर्जाच्या उत्पादनांमध्ये आम्ही तुमचे मनापासून स्वागत करतो.
बातम्या शिफारशी